български
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






Съединител на таблата за захващане на робот за бърза смяна
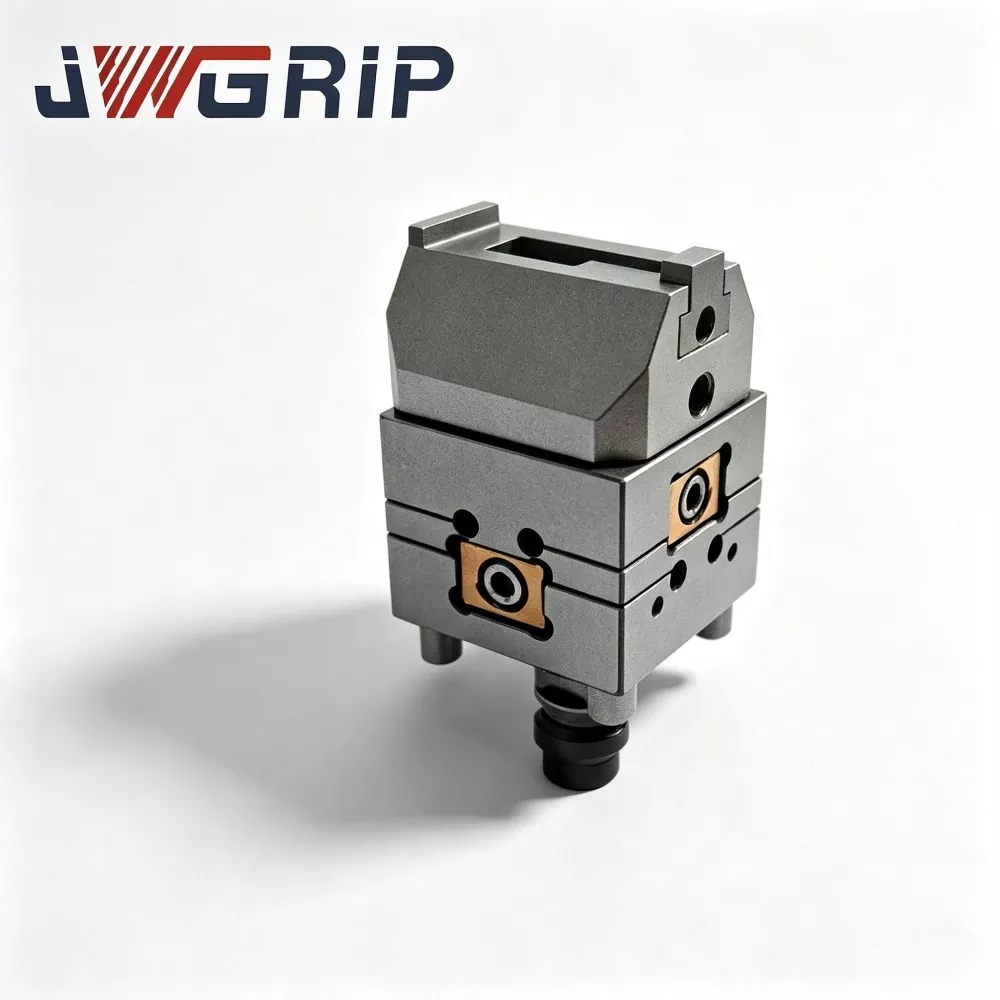
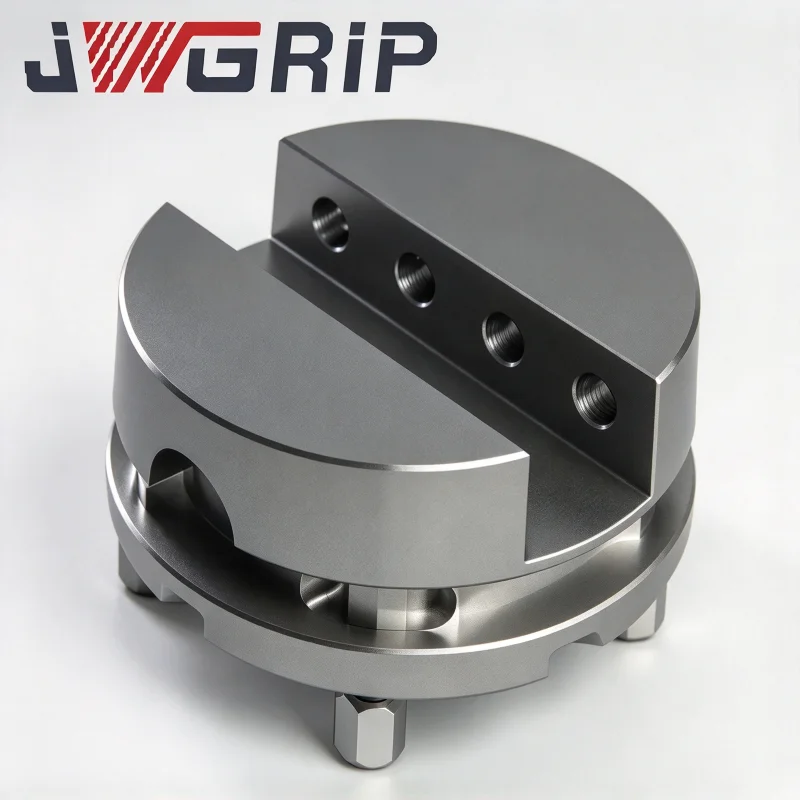
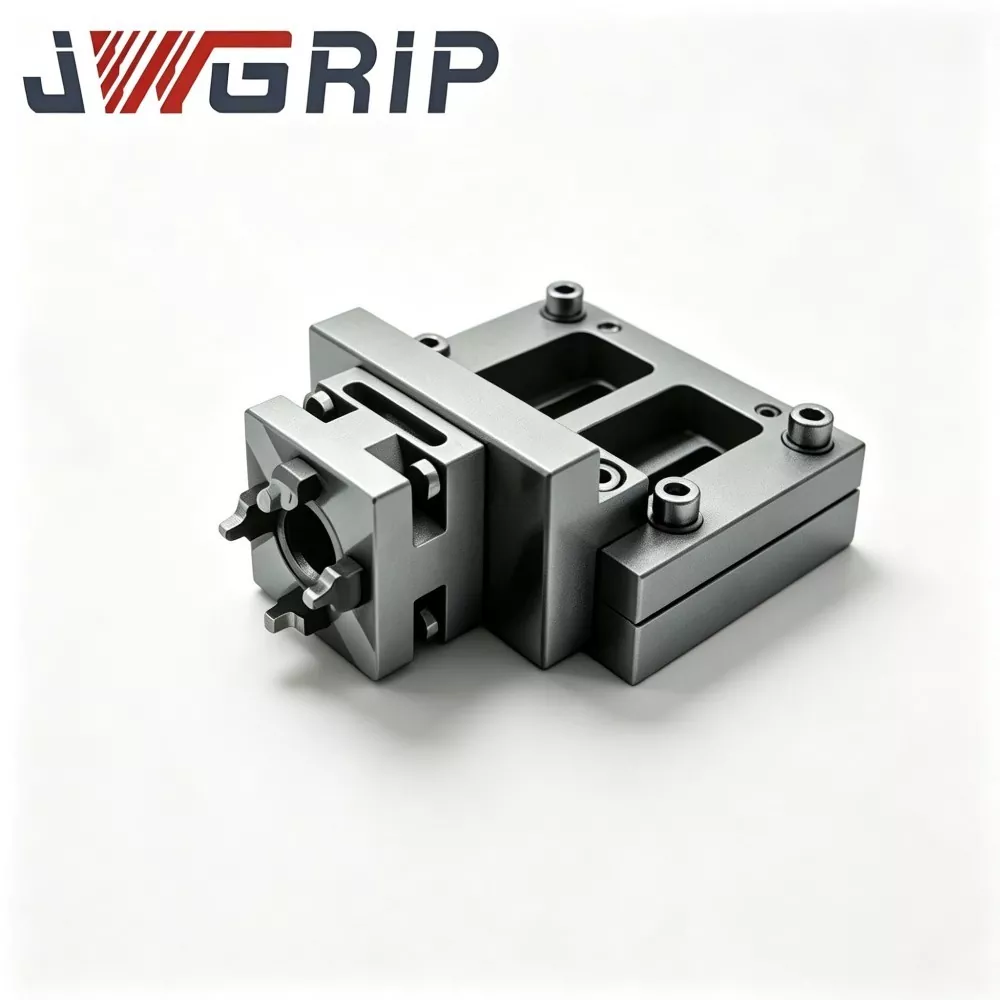
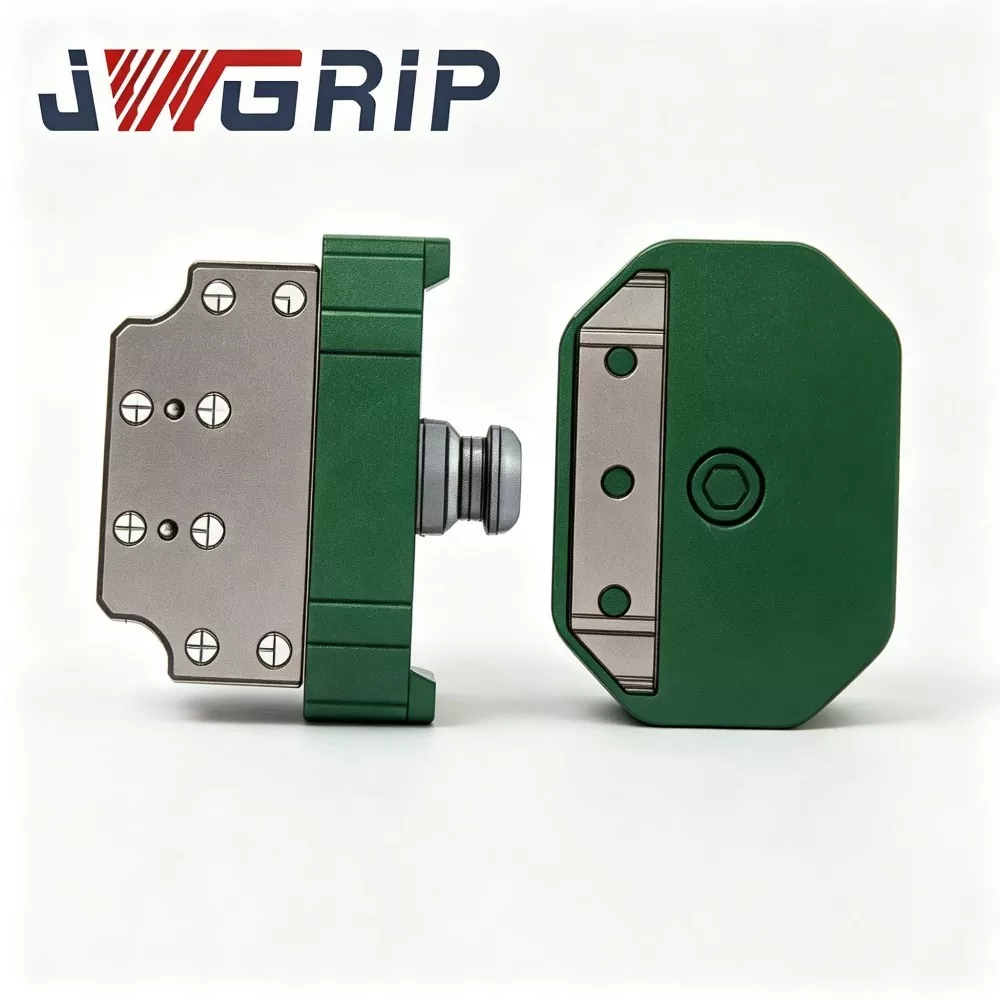
JWGRIP е производител и доставчик на професионален съединител на тавата за бърза смяна на захващане на роботи в Китай. Това е усъвършенстван интегриран компонент за превключване на краен ефектор на робот, специално проектиран за гъвкави безпилотни автоматизирани производствени линии. Той интегрира структурна конфигурация от високоякостна легирана стомана и процес на прецизно шлайфане в единична единица, реализирайки напълно автоматично превключване на инструментите на робота без ръчна намеса по време на смяната на грайфери, тави и други крайни инструменти.
Този високоефективен съединител на таблата за захващане на робот с бърза смяна се отличава с ултра ниска грешка при позициониране при повторение, отлична производителност срещу умора и ултра дълъг експлоатационен живот и поддържа обратна връзка на сигнала за автоматично заключване и отключване, за да отговори на изискванията за интелигентна работа на безпилотното производство. Строго произведен чрез инспекция на суровините, CNC прецизна обработка, професионална топлинна обработка и процес на повърхностно втвърдяване, всеки съединител се подлага на цялостно тестване на производителността на готовия продукт и непрекъсната проверка на циклично натоварване, отговаряйки на стандартите за механична безопасност на CE.
Той осигурява стабилна и последователна механична производителност при дългосрочни сценарии на циклично превключване. Широко съвместим с модели промишлени роботи от различни марки, той се прилага широко в сглобяване на нови енергийни батерии, производство на 3C електроника, сглобяване на авточасти и интелигентни работилници за логистично сортиране. Подкрепяйки предоставянето на професионални технически чертежи, консултация на място и пълно следпродажбено техническо ръководство, той ефективно съкращава цикъла на внедряване на проекти за обновяване на гъвкави производствени линии на роботи за глобални индустриални клиенти.
Въведение в основния работен механизъм
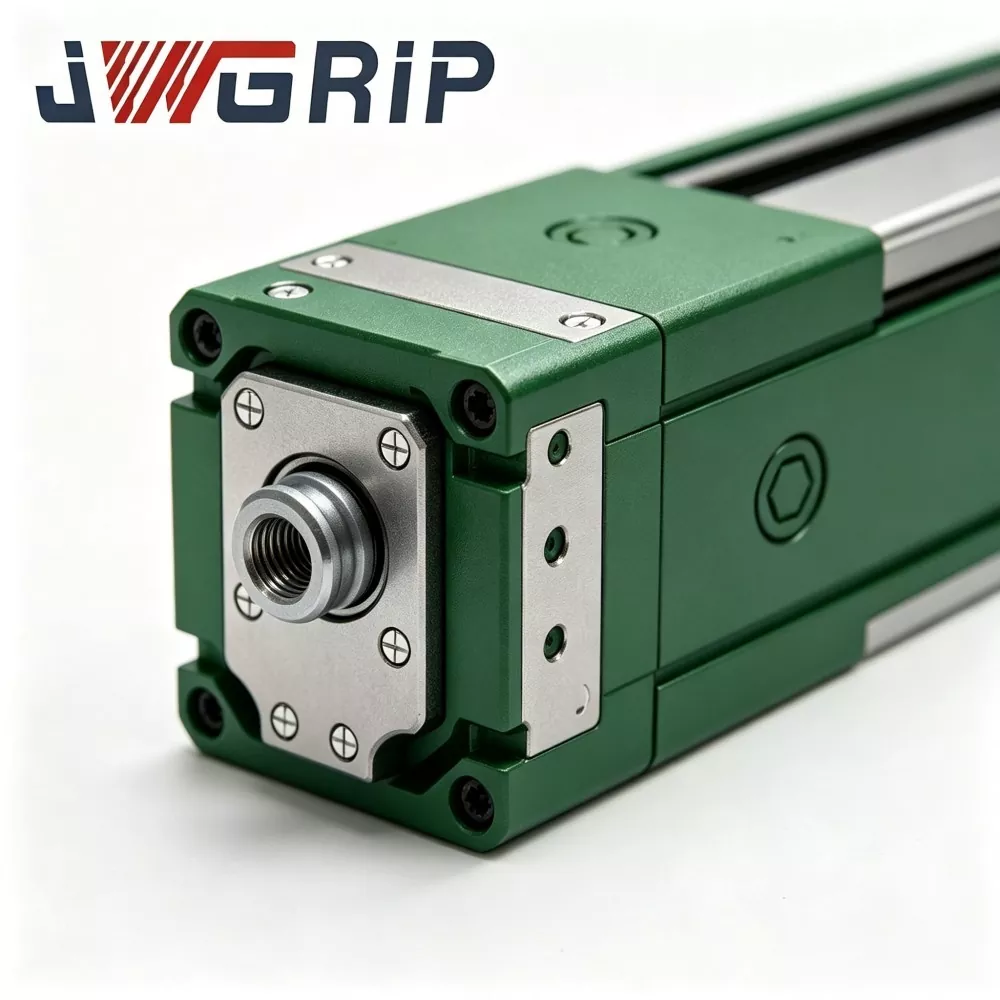
Съединителят на тавата за захващане на робота е специален интерфейсен компонент за бърза смяна на края на робота, използван главно за бързо превключване между модули за захващане на роботи и модули за тави за носене на материал.
Без това свързване всяка смяна между тава и грайфер изисква спиране на производствената линия, ръчно премахване на болтовете, регулиране на опорните точки и калибриране на координатите. Една единствена смяна на инструмента може да отнеме 10-30 минути и значително да намали общата ефективност на оборудването (OEE) на автоматизираните линии.
Съединителят се състои от две сърцевини:
1. База от страната на робота (главната страна): Постоянно фиксирана към фланеца на робота.
2. Адаптер от страната на инструмента (подчинена страна): отделно монтиран на всеки захващач и всяка тава.
Работен поток:
1. Роботът се придвижва към докинг станцията и приближава основата от страната на робота до целевия адаптер от страната на инструмента (захващач или тава).
2. Сгъстеният въздух задвижва вградени зъби за механично заключване, за да се захване, завършвайки механичното заключване.
3. Високопрецизните фиксиращи щифтове и фиксиращи отвори реализират точно повтарящо се позициониране. Вградените пневматични канали автоматично свързват газовите вериги от страната на инструмента за захранване с вакуум или пневматичен захващащ механизъм.
4. Вътрешен сензор подава сигнал за състояние на заключване в реално време обратно към системата за управление на робота. Роботът изпълнява последващи задачи за обработка само след получаване на сигнал за потвърждение „заключено на място“, предотвратявайки случайно изпускане на детайла, причинено от непълно заключване.
5. Когато се изисква смяна на инструменти, роботът извежда сигнал за отключване; въздушната верига освобождава налягането; освобождаване на зъбите с механична ключалка; роботът се отдалечава от текущия инструмент и се свързва със следващия целеви краен изпълнител.
На повечето готови дискове за бърза смяна с общо предназначение им липсва структурна оптимизация за смесени условия на променливо натоварване на тава-захващане. Инструментите за тава генерират ексцентрично натоварване с голяма площ, докато компактните хващачи доставят концентрирано натоварване; повтарящото се редуване ускорява абразията на основната повърхност. Въз основа на опит от стотици проекти за модернизация на роботизирани станции, JWGRIP оптимизира разпределението на натоварването и конструкцията за защита на опорните точки на този съединител, за да поддържа дългосрочна стабилност на позициониране при редуващи се цикли на ексцентрично натоварване и концентрирано натоварване.

Типичен оперативен анализ на болезнените точки
Фабриките, внедряващи комбинирано боравене с много инструменти (тава + хващач) чрез промишлени роботи, обикновено се сблъскват със следните тесни места при обикновените решения за бърза смяна:
1. Дълго време на престой при ръчна смяна на инструмента Честото разглобяване/сглобяване на болтове, регулиране на нулевите точки и повторно калибриране на координатите заемат голяма част от производственото време, намаляват OEE и ограничават изходния капацитет на автоматизираните станции.
2. Колебания в точността на позицията, предизвикани от човешка операция. Качеството на ръчното подравняване зависи в голяма степен от уменията на оператора. Отклонението на позицията се натрупва след множество цикли на смяна на инструмента и влошава последователността на сглобяването.
3. Рискове за безопасността при сценарии за ръчна смяна на инструменти Ръчната намеса в близост до движещия се край на робота създава опасности от сблъсък и нараняване по време на повтарящи се операции по смяна на инструмента.
4. Преждевременно износване на базовата повърхност при условия на променливо натоварване Бързосменяемите дискове с общо предназначение са предназначени за единичен тип крайни изпълнители. Редуването между тави с голям ексцентричен товар и хващачи с концентриран товар ускорява абразията на локализиращата повърхност, което води до намаляване на точността на повторно позициониране и честа поддръжка.
5. Недостатъчен предпазен механизъм за обратна връзка Някои евтини устройства за бърза смяна нямат обратна връзка за състоянието на заключване в реално време. Роботът може да извърши движение при условия на непълно заключване и да предизвика инциденти с изпускане на детайла.
JWGRIP Robot Quick-Change Gripper-Tray Coupling се справя с гореспоменатите болезнени точки чрез пет основни конструктивни мерки: специална носеща конструкция, оптимизирана за смесено натоварване, механичен блокиращ механизъм против изпускане, обратна връзка на сензора за състояние на заключване в реално време, модулни сменяеми износващи се части, матрица на продукта с многостепенно натоварване, покриваща 3-120 kg.
Състав на модула
JWGRIP Robot Quick Change Gripper Tray Coupling се състои от шест ключови функционални модула:
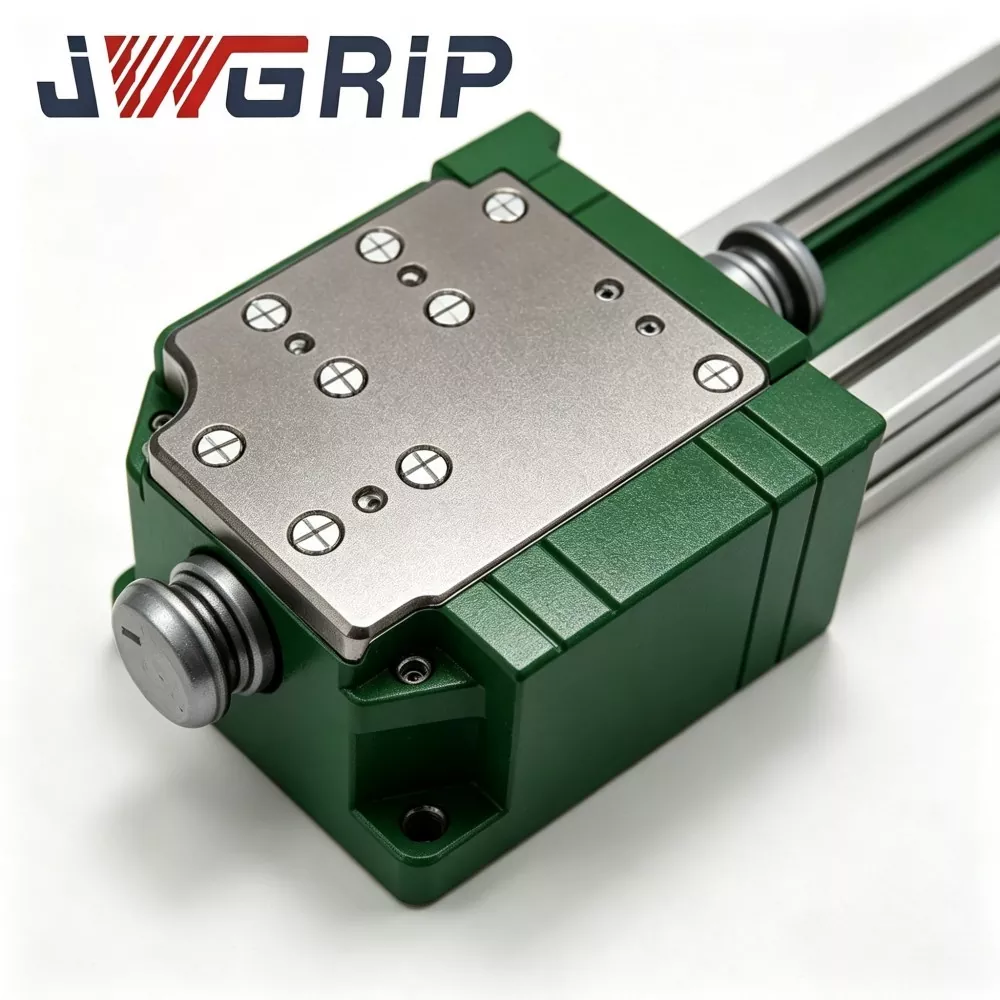
① Сглобяване на основната база от страна на робота
② Сглобка на подчинен адаптер от страната на инструмента
③ Зъбна група с механична блокировка (безопасна структура против падане)
④ Комплект за позициониране на щифт и дупка с висока точност
⑤ Интегриран вграден възел за пневматичен проход
⑥ Сензор за откриване на състояние на заключване и устройство за изходен сигнал
Структурно описание
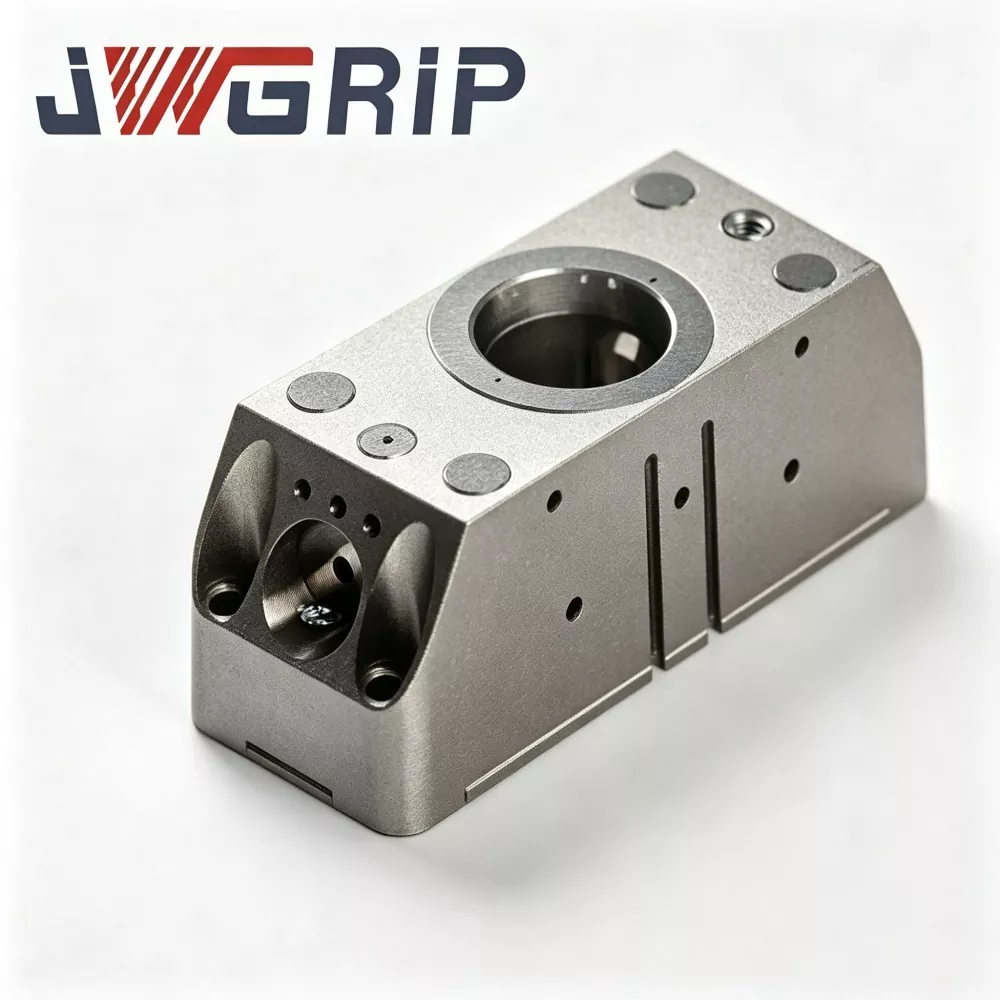
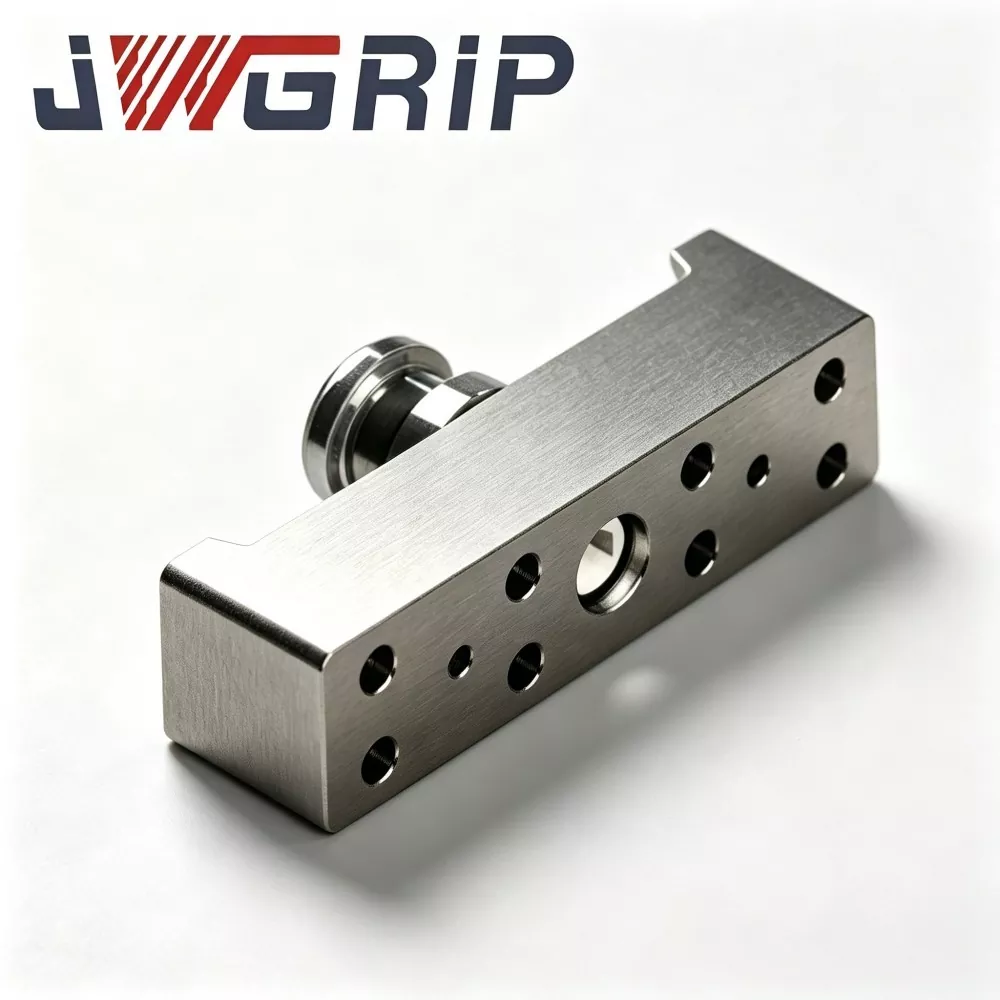
1. Сглобка на основната основа от страната на робота Основна монтажна основа, фиксирана върху фланеца на робота; високоякостна легирана стомана, обработени за облекчаване на напрежението и прецизно шлайфани съединяващи се повърхности. Той понася комбинирани динамични натоварвания, предавани от крайните изпълнители от страната на инструмента.
2. Сглобка на подчинен адаптер от страната на инструмента Свързваща плоча от края на инструмента, отделно инсталирана на всеки грайфер и всяка тава. Съвпада с главната база в размерите на докинг, базовата повърхност и интерфейса на газовата верига.
3. Група зъбци за заключване с механична блокировка Пневматично задействани зъбци за механично заключване. Реализира положително механично зацепване след докинг. Дори ако пневматичното захранване се повреди случайно, механичното блокиране поддържа заключено състояние, за да предотврати изпускане на инструмента, изпълнявайки CE-съвместима защита за пасивна безопасност.
4. Високопрецизен комплект за позициониране на фиксиращи щифтове и фиксиращи отвори. Прецизно шлайфаните фиксиращи щифтове и локализиращи отвори гарантират производителност при повторно позициониране ≤±0,008 mm след всяко докинг. Специално оптимизирана носеща втулка забавя износването, причинено от редуващи се цикли на ексцентрично натоварване / концентрирано натоварване.
5. Интегриран вграден възел за пневматичен проход Вградени запечатани канали за газовата верига вътре в главния и подчинения страни. Автоматично завършва пневматично свързване по време на докинг, доставяйки сгъстен въздух за пневматични захващащи устройства или вакуумни тави без допълнително външно оформление на тръбите.
6. Сензор за откриване на състояние на заключване и модул за изходен сигнал Вграденият сензор открива действителното състояние на зацепване на механичното заключване и извежда сигнал за превключване към робот-PLC система. Логиката за движение на робота може да бъде конфигурирана да позволява движение само при получаване на сигнал за потвърждение „напълно заключен“.
Основни технически предимства
1. Оптимизирана за смесено натоварване структура за сценарии за редуваща се смяна на тава-захващане
Повечето налични на пазара дискове за бърза смяна са насочени към крайни изпълнители от една категория. Този съединител подсилва носещия пръстен и структурата на втулката на фиксиращия щифт за често редуване между тави с голяма площ и компактни хващачи. Той намалява абразията на базовата повърхност при променливи условия на ексцентрично натоварване и концентрирано натоварване. Проверено от полеви проекти: над 1 милион стабилни цикъла на докинг при номинално натоварване 24-часово циклично производство.
2. ≤±0,008 mm точност на повторно позициониране за последователност на сглобяването
Приема лагерни втулки от високопрецизна сплав и шлифовани фиксиращи щифтове. След смяна на тава-захващане, координатите на робот-програмата не изискват широкомащабно повторно калибриране, което драстично намалява натоварването на инженера при отстраняване на грешки на място. От решаващо значение за сценарии с висока прецизност, като подреждане на батерийни клетки с нова енергия и сглобяване на 3C компоненти.
3. Дизайн с двойна безопасност: механично самозаключване + електрическа обратна връзка за състоянието на заключване
Пасивното механично блокиране поддържа заключено състояние при случайна загуба на подаване на въздух, за да се избегне внезапно отделяне на инструмента. Роботът-контролер може да изпълнява движение само след получаване на „напълно заключен“ електрически сигнал за обратна връзка. Този сертифициран по CE механизъм за двойна безопасност елиминира основните опасности за безопасността на работилниците без персонал.
4. Модулна архитектура на износващи се части за евтина поддръжка
Ключовите консумативи, включително втулките на фиксиращите щифтове и уплътнителните пръстени, имат разделно-модулен дизайн. Потребителите могат да сменят само локални износващи се части, без да демонтират основната главна основа от фланеца на робота. Съкращава времето за престой на оборудването и намалява дългосрочните разходи за поддръжка. Комплектите резервни части могат да бъдат доставени заедно с оферта за основния модул.
5. Матрица за номинално натоварване с широк диапазон и съвместимост с няколко марки роботи
Номиналният товар на складовия продукт обхваща 3 kg-120 kg. Размерите на монтажния фланец следват основните стандарти на роботизираната индустрия, съвместими с ABB, FANUC, KUKA, YASKAWA и местни китайски марки роботи. Поддържа връзка с вакуумни тави, механични хващачи, пневматични челюсти и други крайни изпълнители. За специални изисквания се предлага модификация на фланец, степен на натоварване или уплътнителна структура.
6. Цялостно производство и пълна инженерна поддръжка
Основните процеси, включително скрининг на суровини, топлинна обработка, прецизна машинна обработка и циклично тестване на готовия продукт, са завършени във фабриката на JWGRIP, без аутсорсинг на основните процеси. Инженерният екип предоставя 2D/3D чертежи, ръководства за монтаж и предложения за настройка на параметри за крайните потребители.
Сценарии за многоотраслови приложения
1. Линии за сглобяване на нова енергийна батерия и модул за съхранение на енергия
В работилниците за литиево-йонни батерийни модули, един робот трябва да редува вакуумна засмукваща тава за транспортиране на модули и механичен захващащ елемент за задачи по затягане на приспособленията. Съединителят JWGRIP реализира автоматична смяна на инструменти без управление. Продължителността на смяната на инструмента намалява от ръчни 15 минути до автоматични 3 секунди, което рязко намалява времето за престой на производствената линия, причинено от смяна на инструмента. Множество производители на оборудване за съхранение на енергия в Южен Китай са приели това решение.
2. Производствени линии за сглобяване на 3C-електронни продукти
За станции за сглобяване на компоненти за мобилни телефони и корпуси на преносими компютри, съединителят за леки натоварвания (3-10 kg) си сътрудничи с тави за материал с малък размер и миниатюрни пневматични хващачи. Високопрецизното скачване избягва отклонение при сглобяване, предизвикано от смяна на инструменти, поддържайки високоскоростно непрекъснато сглобяване на прецизни електронни компоненти.
3. Автоматизирани работилници за сглобяване на автомобилни компоненти
Производството на авточасти изисква роботи да боравят както с тави за насипни материали, така и с позициониращи захващащи устройства. Съединителят със среден до тежък товар (25-120 kg) извършва честа смяна на инструменти.
4. Интелигентни логистични автоматизирани сортировъчни станции
В работилниците за автоматизирано сортиране на материали роботът редува транспортна тава за цяла кутия и хващач за бране на единични части. Един робот реализира многофункционална операция, намалявайки общата инвестиция на системи за автоматизирано сортиране.
Производствен работен процес и рамка за контрол на качеството
JWGRIP прилага система за управление на качеството ISO 9001:2015 в цялата производствена верига. Вътрешното оборудване включва обработващи центрове с ЦПУ, високотемпературни пещи за топлинна обработка, прецизни шлифовъчни машини, инструменти за металографски контрол, всеобхватни тестови стендове с циклично натоварване и съоръжения за тестване със солен спрей. Цялата механична обработка на основните компоненти е завършена вътрешно, вместо да се доставят готови външни части.
Пълен производствен процес:
1. Входяща проверка на суровините: материалът от легирана стомана получава анализ на химичния състав и тестване на твърдостта; несъответстващите суровини се отхвърлят, преди да влязат в производството.
2. CNC груба обработка и крайна обработка: Оформяне на основното тяло, корпуса на фиксиращия щифт и компонентите на заключващия зъб чрез високо прецизно CNC оборудване.
3. Вакуумна термична обработка и повърхностно закаляване: ключови носещи компоненти преминават през закаляване и темпериране, за да се подобри твърдостта и устойчивостта на износване.
4. Процеси на прецизно шлайфане: Критичните базови повърхности и отворите за фиксиращи щифтове се шлифоват фино, за да отговарят на стриктните изисквания за толеранс на размерите и грапавостта на повърхността.
5. Сглобяване на компоненти и пускане в експлоатация на пневматична верига: Сглобяване на заключващи зъби, уплътнителни елементи и сензорни модули; извършете тест за херметичност на вътрешната газова верига.
6. Пълнофункционално тестване на циклично натоварване: всяко завършено съединител работи хиляди пъти заключваща-отключваща циклична симулация при условия на номинално натоварване; проверка на точността на повторното позициониране, херметичността и надеждността на обратната връзка на сигнала; неквалифицираните единици се връщат за преработка.
7. Окончателна проверка и лазерно маркиране: проверка на размерите, проверка на външния вид, сертификационна маркировка; квалифицираните продукти влизат в склад за готови стоки за складиране.
Ръководство за поддръжка
1. Ежедневна визуална проверка: Преди всяка производствена смяна визуално проверете опорните повърхности, работната зона на заключващия зъб и уплътнителните пръстени за стружки, замърсявания или повреди от механичен удар. Почистете чуждите замърсители със сух сгъстен въздух.
2. Задействане за поддръжка на базата на цикличен брой: При 24-часово непрекъснато производство проверявайте втулките на фиксиращите щифтове и уплътнителните пръстени на всеки 300 000 цикъла на докинг. Почистете базовите повърхности и нанесете грес против износване. Сменете консумативите, ако се появи драскотина или очевидно износване. Съкратете интервала на поддръжка за силно запрашена работна среда.
3. Напомняния за забрана на работа: Забранете приложението с прекомерно натоварване. Забранете насилствения сблъсък между главна база и подчинен адаптер. Не разглобявайте вътрешна механична ключалка-зъб без професионално-техническо ръководство.
4. Дългосрочна защита при празен ход: Почистете целия съединителен модул, нанесете антикорозионна грес върху опорните повърхности и повърхностите на заключващите зъбци; съхранявайте в сух прахоустойчив шкаф.
Следпродажбено обслужване
1. Дистанционно онлайн техническо ръководство, обхващащо монтажа, пускането в експлоатация и отстраняването на неизправности на място.
2. Пълна документация за експлоатация и поддръжка, предоставена за всяка поръчка за покупка.
3. Техническа консултация на инженерно ниво за проекти по поръчка на OEM: модификация на размерите на фланеца, надграждане на уплътнителната структура, адаптиране на специална степен на натоварване и др.
4. Платена техническа услуга на място по договаряне, налична за големи обеми поръчки, базирани на проекти.
5. Независима доставка на резервни части за втулки на фиксиращи щифтове, уплътнителни пръстени и други носими компоненти, поддържащи подмяна на място от техници от страна на клиента.
6. Описание на гаранцията: 2-годишна гаранция за неконсумируеми основни структурни компоненти при правилен монтаж и работни условия при номинално натоварване. Консумативите на износващи се части (уплътнителни пръстени, втулки на фиксиращи щифтове) са изключени от обхвата на безплатната гаранция. Повреди, причинени от неправилен монтаж, претоварване, сблъсък, причинен от човека или химическа корозия извън спецификацията, не се покриват от гаранцията.
Справка за обществени поръчки и оценка на проекти
Основна стойност на JWGRIP Robot Quick Change Gripper Tray Coupling: оптимизирана за целта смесена тава-захващане с променлива носеща структура, ≤±0,008 mm повтаряща се точност на позициониране, механична блокировка + електрически сигнал с двоен предпазен механизъм, модулни сменяеми износващи се части, многостепенна матрица на натоварване и OEM възможност за проектиране по поръчка. Той разрешава ключови затруднения в автоматизираната станция: дълъг престой при ръчна смяна на инструмента, предизвикано от човека отклонение при позициониране, опасности за безопасността от ръчна намеса, ускорено износване на опорни точки при променливо ексцентрично и концентрирано натоварване, непълна защита при блокиране на безопасността.
Напомняния за оценка на проекта:
1. Потвърдете действителния размер на фланеца на робота и необходимото номинално натоварване (вземете под внимание динамичното натоварване при удар, а не само статичното тегло на крайния ефектор). Запазете адекватен марж на безопасност.
2. Изясняване на обектите за смяна на инструменти: избройте количеството хващачи и тави, които трябва да бъдат оборудвани с подчинени адаптери от страната на инструмента.
3. Проверете качеството на източника на сгъстен въздух в цеха и стабилността на налягането; препоръчайте комбинация от въздушен филтър и регулатор на налягането, ако налягането се колебае сериозно.
4. Потвърдете условието за IO-ресурс на робот-PLC за получаване на сигнал за състояние на заключване. JWGRIP предоставя безплатна документация за електрически интерфейс.
5. Стандартно заредените версии реализират бърза доставка; приемете OEM персонализирана инженерна услуга за специални изисквания за фланец, специално уплътнение или специално натоварване.
ЧЗВ
В1: Може ли този съединител да завърши напълно автоматична смяна на инструменти без ръчна работа?
да Съединителят на таблата за захващане на робота за бърза смяна получава сигнал за пневматично управление от системата на робота и автоматично завършва заключването/отключването. Логиката за смяна на инструменти може да бъде интегрирана в програмата на робота. Обърнете внимание, че трябва да конфигурирате съответния рафт за съхранение на инструменти, за да държи неактивни ръкохватки и тави.
Въпрос 2: Необходимо ли е повторно калибриране на координатите всеки път след смяна на тава и грайфер?
Този съединител постига ≤±0,008 mm повторяемост на позиционирането при условия на правилно инсталиране. Не е необходимо повторно калибриране на широкомащабни координати; малка фина настройка е приемлива по време на първото пускане в експлоатация.
В3: Може ли да се адаптира към нестандартни персонализирани размери на фланеца на робот?
Stock-standard-version съответства на основните спецификации на робот-фланец. За изисквания за нестандартни фланци, изпратете чертеж преди поставянето на поръчката; OEM персонализирана обработка на размерите на монтажния интерфейс може да бъде реализирана.
Q4: Какво се случва, ако подаването на сгъстен въздух прекъсне по време на движение на робота?
Вградената механична самозаключваща се структура поддържа заключващите зъби зацепени дори без въздушно налягане, предотвратявайки инциденти при изпускане на инструмента. Действие за отключване може да се случи само когато са налице сигнал за отключване И валидно въздушно налягане.
В5: Кои са ключовите елементи за поддръжка за продължително непрекъснато циклично производство?
Основна работа: чисти опорни повърхности и зона на фиксиращи зъби; проверете уплътнителните пръстени и втулките на фиксиращите щифтове чрез циклично броене; допълване на грес против износване; сменете консумативите, след като се появи очевидно износване. Съкратете цикъла на поддръжка за работилници с голямо количество прах.
Изпратете запитване
Информация за контакт
-
Адрес
No. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, провинция Guangdong, Китай
-
Тел
-
електронна поща
Добре дошли да изпратите запитване до JWGRIP. Нашият професионален технически и търговски екип ще осигури безплатен избор на приспособления, персонализиран дизайн на решение и точна оферта.
Препоръки за новини