български
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Доверен производител на серия UPC за позициониране с нулева точка за високопрецизно захващане
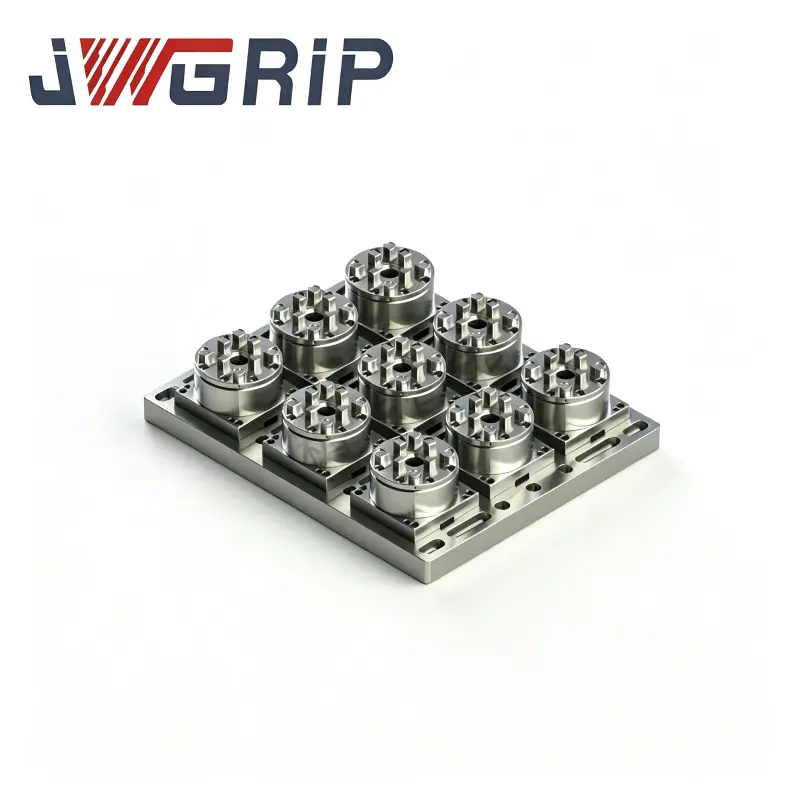
Като индустриален OEM & ODM доставчик на UPC Zero Point Positioning Series,JWGRIPизвършва структурна итерация, механично валидиране и масово производство за роботизирани палети, магнитни основи за локализиране и механични свързващи рамена. Този съвместим с роботи хардуерен пакет за локализиране е специално създаден за производители, които възнамеряват да разширят капацитета за роботизирана обработка на материали, без да ремонтират основно своята съществуваща CNC машинна база. Наред с това хардуерно портфолио могат да се постигнат съвместими резултати с инструменти, когато се съчетаят сСерия палети Zero Pointи серия патронници Zero Point Clamping Chuck, формиращи хибридни работни процеси за ръчно-автоматично локализиране в целия цех. Всички ключови съвпадащи размери стриктно следват унифицирани стандарти за интерфейс, за да гарантират безпроблемна оперативна съвместимост между сериите.
Тясно място в приложението
Много конвенционални хардуерни комплекти за нулева точка са разработени само за операции по ръчно зареждане и разтоварване. Когато фабриките добавят роботизирани ръце за безпилотно производство, те бързо се натъкват на практически пречки. Стандартните палети нямат специални механични функции за захващане, обикновените патронници не могат да приемат стабилно доставените от роботи палети и операторите са изправени пред допълнителна работа по модификация, за да направят стария хардуер подходящ за роботизирани станции.
Какво ще стане, ако искате да превключвате гъвкаво между ръчно управление и роботизирано управление на една и съща машинна станция? Много ранни решения за автоматизация принуждават сервизите да избират постоянно един режим. Или работите напълно автоматично и губите бърза ръчна намеса, или се придържате към ръчно зареждане и се отказвате от производствения потенциал при изгасване.
Как избягвате скъпоструваща пълномащабна подмяна на хардуер при преоборудване на роботи на съществуващи машини? Пълната подмяна на всички палети и патронници създава големи капиталови загуби. Много производствени мениджъри търсят модулен допълнителен хардуер, който може да съществува съвместно с текущата им нулева инфраструктура. Това е точно мястото, където тази серия осигурява осезаема практическа стойност
Модулни инструментални компоненти
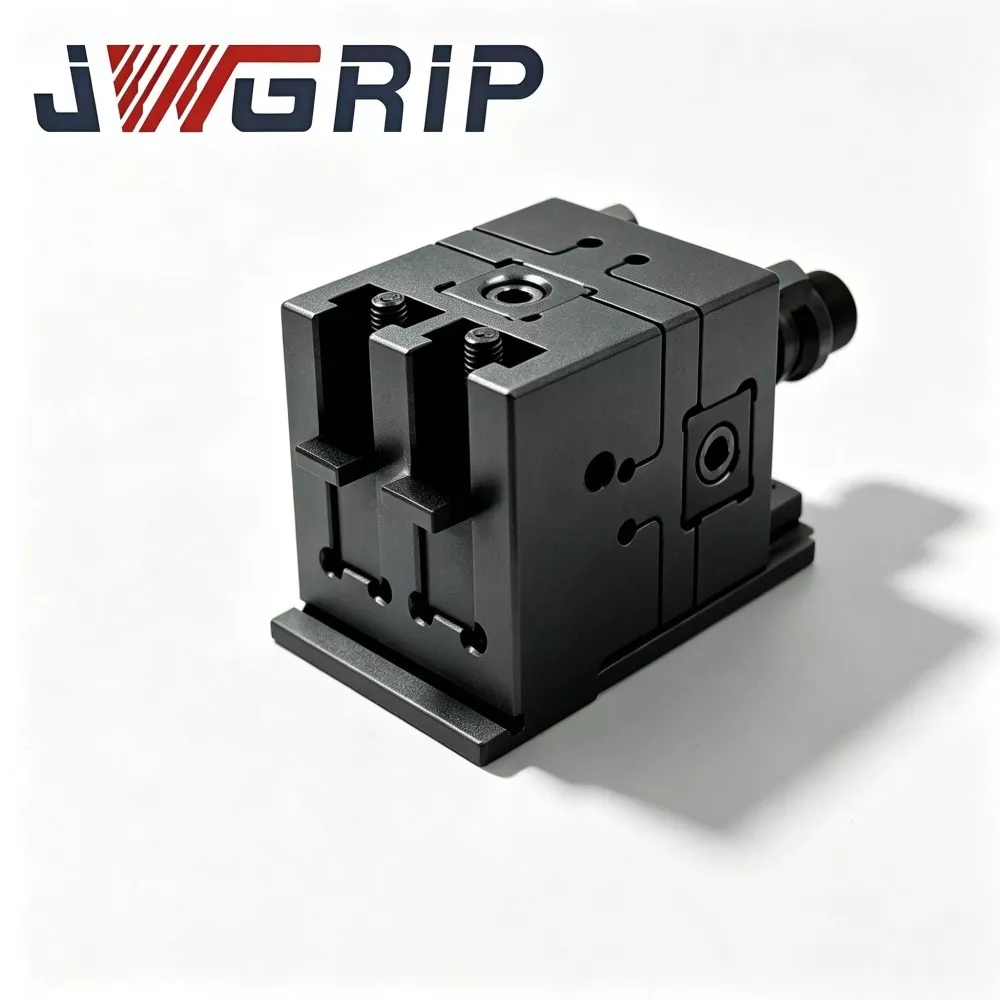
UPC палет с нулева точка с патронник: Този интегриран палетен модул включва вградени мощни затягащи компоненти. Проектиран за директно хващане и поставяне на робота, той премахва допълнителните междинни адаптери. Може да бъде директно предадено от механични ръце и заключено на място без човешко докосване, много подходящо за непрекъсната обработка на партидни части при условия без надзор.
UPC магнитна палета с нулева точка: Тя приема логика за локализиране с помощта на магнит, различна от схемите за чисто механично заключване. Магнитното предварително позициониране задържа палета на място, преди официалното механично заключване да влезе в сила. Тази функция за предварително позициониране ефективно предотвратява подхлъзване или изместване на палета по време на високоскоростно движение на робота и бързи действия по прехвърляне. Работи забележително добре за детайли с тънки стени и леки приспособления.
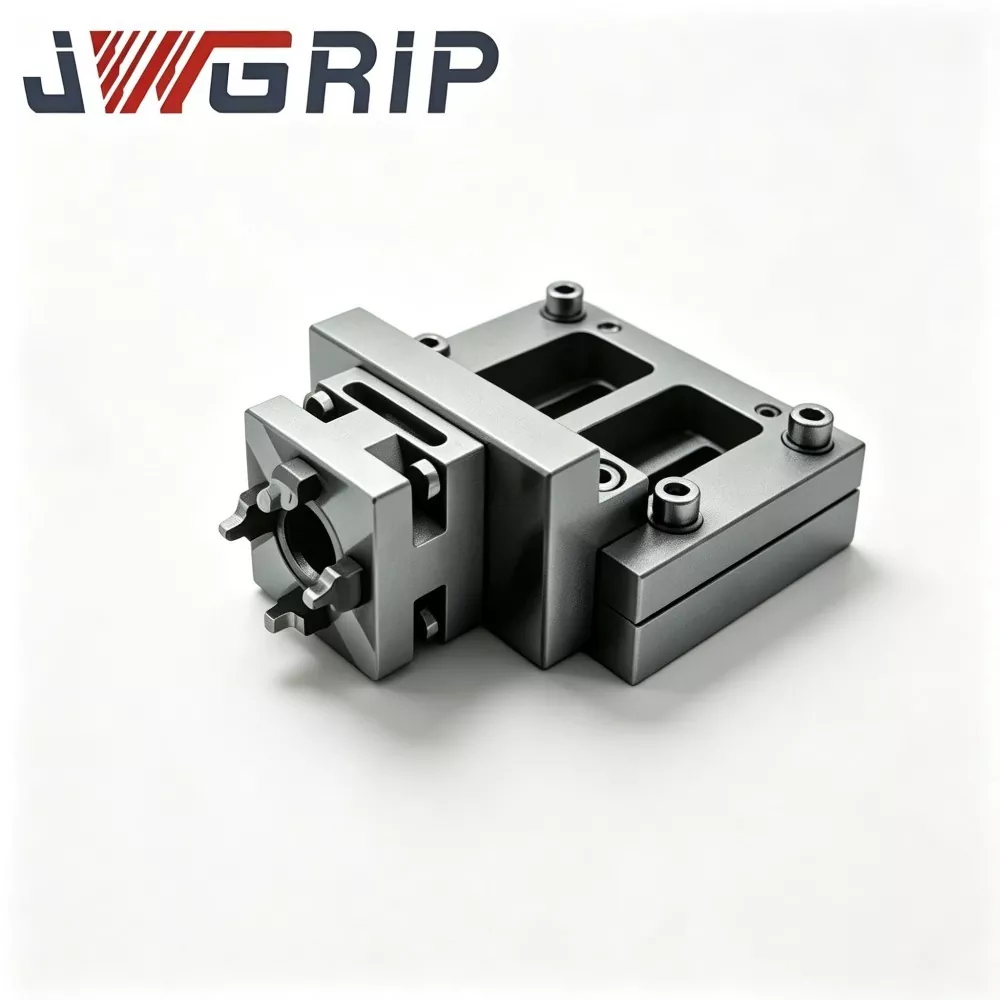
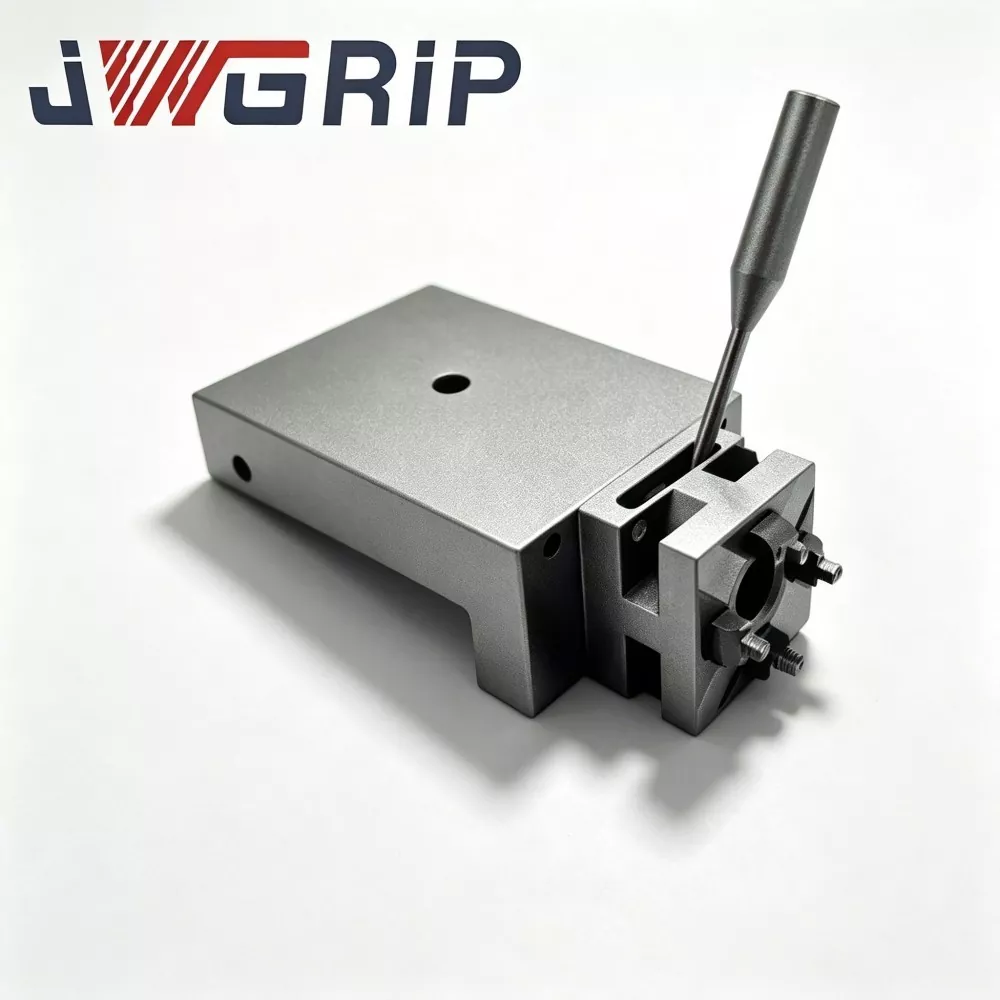
UPC шарнирно свързващо рамо за робот смяна на инструменти за бърза смяна: Служейки като механичен изпълнителен край, монтиран на фланците на робота, това свързващо рамо предприема действия за захващане, повдигане и транспортиране на целеви палети. Неговите структурни размери са прецизно съобразени с външния профил на палети от серия UPC, като се избягват рисковете от неправилно захващане и падане по време на високоскоростни роботизирани цикли.
UPC центриращи сегменти за система за затягане с нулева точка: Тези центриращи сегменти действат като взаимозаменяеми спомагателни компоненти за позициониране. Те прецизират толеранса на еталонната точка, когато взаимодействат палети и патронници от страната на машината, компенсирайки незначителни отклонения при монтажа, генерирани по време на дългосрочна работа в цеха. Те удължават експлоатационния живот на целия комплект за локализиране.
Подготовка и правила за превключване на хибриден режим на зареждане
Каква подготовка трябва да се извърши за превключване в смесен режим?
Поддържайте унифицирани базови стандарти както за обслужвани от роботи UPC палети, така и за ръчно управлявани палети, произхождащи от серията палети Zero Point. Идентични спецификации на издърпващи шпилки гарантират физическа взаимозаменяемост на един и същ патронник от страната на машината.
Какви правила за работа изискват внимание при превключване на режима?
При преминаване от роботизирано производство към ръчна настройка, операторите не трябва да разглобяват или модифицират патронника от страната на машината. Те заменят само ориентираните към роботи палети от UPC серията с обикновени ръчно заредени палети. Не се изисква повторно сондиране или работа по нулиране на еталон.
За какви скрити рискове трябва да внимавате при работни процеси в смесен режим?
Обърнете внимание на ограниченията на теглото на хващането на робота. Общото тегло на обработваните детайли и приспособленията не може да надвишава номиналното натоварване на UPC шарнирното свързващо рамо за робот смяна на инструменти за бърза смяна. Претоварването ще предизвика позициониране и механична деформация.
Оценка на изпълнението
Точност на роботизирано повтаряне на прехвърлянето: Това не е просто статичната точност на позициониране след заключване. Трябва също така да проучите отклонението на позицията, генерирано в целия процес на хващане, повдигане, преместване и поставяне на робота. Незначителното отклонение по време на прехвърлянето ще се разшири до очевидни грешки в размерите след множество цикли на обработка.
Приспособимост към околната среда на магнитно-подпомогнати структури: За работилници, пълни с режещи стърготини на базата на желязо, моделите с палети от магнитен тип се нуждаят от ефективни конструкции за отблъскване на стружки, за да се предотврати полепването на железни остатъци по магнитните повърхности и унищожаването на плоскостта при локализиране.
Ефективност на механичната структура против удар: Действията на поставяне с ръка на робот водят до определено контактно въздействие. Здравината на структурата на хардуера трябва да поеме честите повтарящи се удари без постоянна деформация на локализиращите еталонни повърхности.
Характеристики на материала и изработката
Основните структурни тела приемат високоякостна закалена легирана стомана. Ключовите контактни повърхности преминават през многоетапни процеси на прецизно шлифоване. Сглобките от палети от магнитен тип преминават многократни тестове за стареене за намаляване на магнитната сила, за да се гарантира, че капацитетът на магнитното предварително позициониране остава стабилен след хиляди работни цикли.
Всички компоненти на серията за позициониране на UPC Zero Point поддържат съвместимост на интерфейса със серията затягащи патронници Zero Point. Фабриките не трябва да изхвърлят съществуващите патронници от страната на машината, когато въвеждат роботизирани палети. Съществуващите хардуерни активи могат да продължат да функционират в новото автоматизирано производствено оформление.
Поддръжката за нестандартни модификации обхваща размери на канала за захващане, регулиране на интензитета на магнитната сила и размери на фланеца за монтиране на рамото на връзката, адаптиране към различни основни стандарти за фланец на марката роботи на пазара.
Ежедневна поддръжка
Ориентираният към роботи хардуер за локализиране няма да осигури пълна производителност само чрез проста инсталация. Ежедневното управление трябва да комбинира настройка на параметрите на движението на робота, редовно почистване на стружки върху магнитни повърхности и периодична проверка на хлабината на шарнирното рамо на връзката. Дори висококачествен модулен хардуер ще създаде скрити рискове, ако се пропуснат рутинните стъпки за поддръжка. Много случаи на недостатъчна производителност на проекти за автоматизация произтичат от пренебрегната ежедневна проверка, а не от дефекти на самия хардуер.





- View as
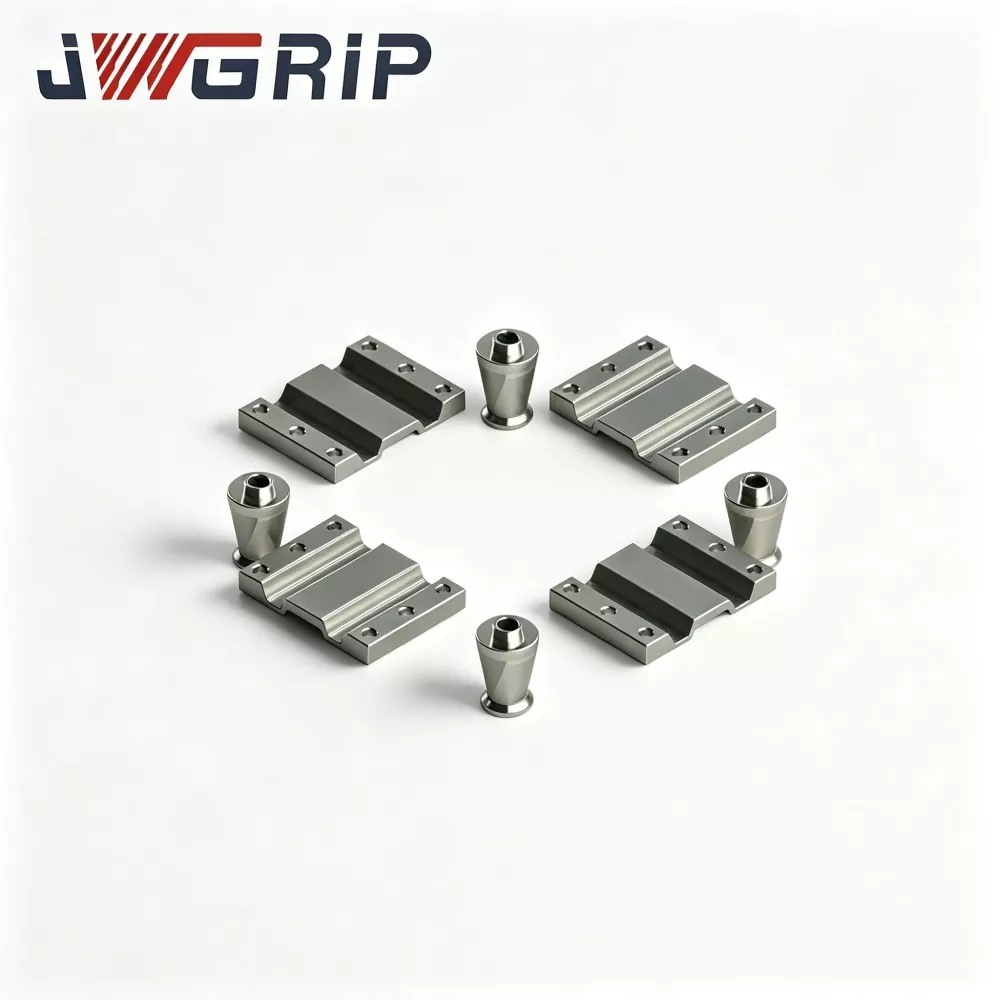
UPC центриращи сегменти за система за затягане с нулева точка
JWGRIP е професионален производител и доставчик на персонализирани UPC центриращи сегменти за система за затягане с нулева точка в Китай, със стандартни спецификации, напълно налични. Като основни поддържащи аксесоари, професионално проектирани за UPC системи за затягане с нулева точка, тези центриращи сегменти служат като основни компоненти за съвпадение и поддръжка на затягащи устройства с нулева точка. Възприемайки материали от легирана стомана с висока твърдост и стандартизирана технология за прецизна обработка, те могат да бъдат директно адаптирани към всички UPC стандартни патронници с нулева точка без допълнителни спомагателни аксесоари, поддържайки стандартизирано сглобяване и персонализирана модификация, за да отговорят на различни изисквания за съвпадение на приспособленията и надграждане на оборудването.
UPC шарнирно свързващо рамо за робот за смяна на инструменти за бърза смяна
JWGRIP е професионален OEM износител на UPC шарнирно свързващо рамо за робот за бързо сменяне на инструменти в Китай. Това е основен структурен свързващ компонент, специално проектиран за автоматична смяна на приспособления за роботи и гъвкави производствени клетки с ЦПУ без екипаж. Служейки като ключова среда за предаване на сила между краен ефектор на робота и UPC комплекти палети с нулева точка, това оптимизирано шарнирно свързващо рамо реализира механично заключване и отключване на палети с нулева точка единствено чрез движение на оста на робота, елиминирайки необходимостта от допълнителни пневматични и хидравлични спомагателни задвижващи устройства.
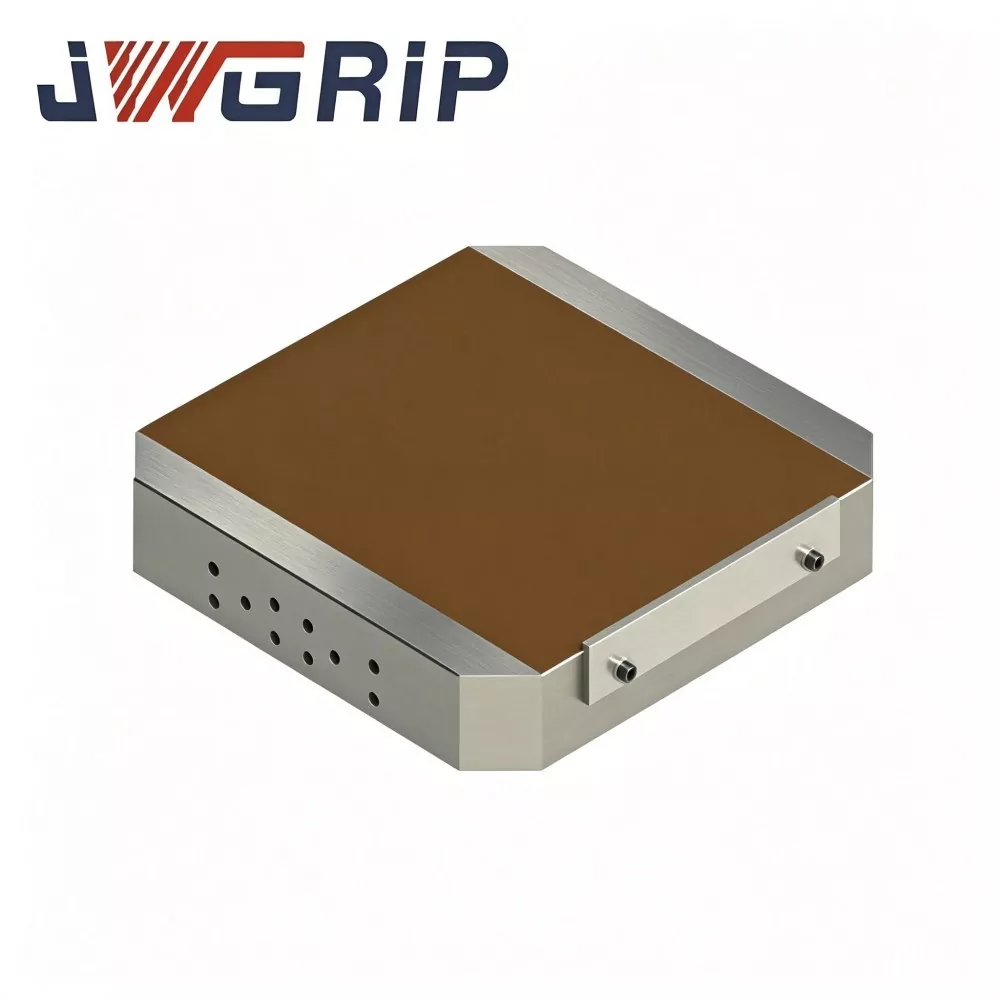
UPC магнитна палета с нулева точка
JWGRIP е професионален износител и фабрично директен търговец на едро в Китай, доставяйки UPC Magnetic Zero Point Pallet и предоставяйки персонализирани високоефективни решения за затягане за CNC фрезови, шлифоващи и EDM работилници. Тази интегрирана палетна единица обединява стандартната UPC нулева точка за бърза смяна на позиционираща конструкция с високоефективен патронник с постоянен магнит, нарушавайки физическите ограничения на традиционните механични затягащи челюсти.
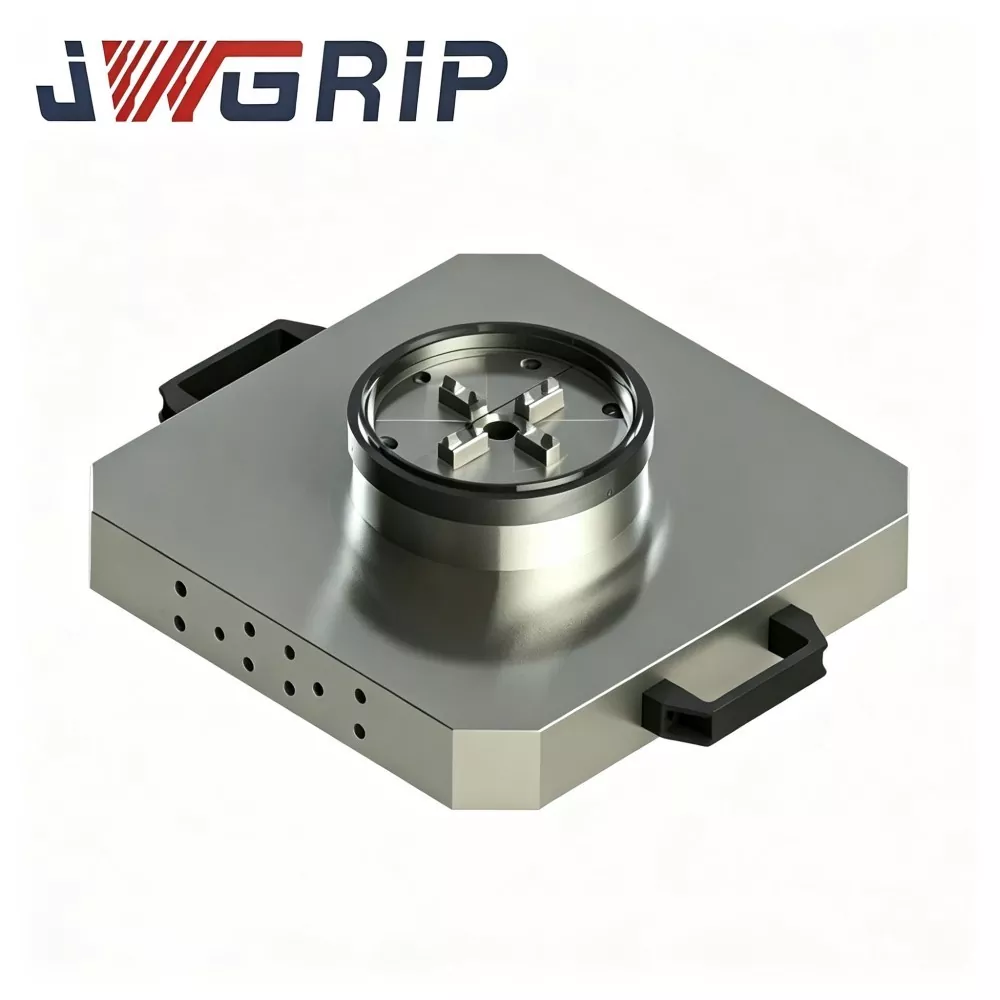
UPC палет с нулева точка с патронник
JWGRIP е производител и доставчик на професионални UPC палети с нулева точка с патронник в Китай. Това е високопрецизно интегрирано затягащо приспособление, създадено специално за модерни стругово-фрезови композитни машини и вертикални обработващи центри. Този продукт иновативно интегрира UPC-стандартен заключващ механизъм с нулева точка и захранващ патронник в монолитна палетна структура, елиминирайки необходимостта от отделно снабдяване и сглобяване на място на основа с нулева точка и аксесоари за независими патронници.
JWGRIP е професионален Серия за позициониране на UPC Zero Point производител и доставчик в Китай. Горещо ви приветстваме да продавате на едро висококачествени продукти на конкурентни цени от нашата фабрика.
Препоръки за новини