български
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Професионален производител на серия грайфери за бърза смяна на роботи за индустриална автоматизация
Като фокусиран върху автоматизацията модернизиран доставчик на серията Robot Quick Change Gripper,JWGRIPдоставя адаптери за свързване на тави, модули за захващане от края на робота и шарнирни захващащи рамена с изпитване на механична умора и стандартизирано партидно производство за CNC работилници и интегратори за автоматизация, преследващи автоматизация на частична линия, като същевременно запазват съществуващата инфраструктура за ръчно управление. Този превключващ хардуер от страната на робота премахва основните бариери за надграждане без пълна подмяна на арматурата. В съчетание с UPC Zero Point Positioning Series иСерия палети Zero Point, той изгражда цялостни автоматизирани работни потоци за обработка на материали за безпроблемно прехвърляне на детайли между управлявани от роботи и станции с ръчна настройка. В масовото производство се прилагат строги механични заключващи ходове и толерантност на позициониращия щифт, за да се гарантира дългосрочна стабилност при локализиране при смесени ръчно-автоматизирани производствени условия.
Съобщение за грешка
Голям брой машинни магазини вече притежават зрели системи за ръчно закрепване. Когато мениджърите на заводи планират да въведат роботизирано боравене, те често приемат, че закупуването на роботизирана ръка сама по себе си ще осигури незабележими производствени резултати. В действителност телата на роботите са само устройства за извършване на движение. Без съвпадащ хардуер за превключване на краен ефект, роботите не могат надеждно да хващат, повдигат и локализират съществуващите палети и приспособления на производствения обект.
Какви отрицателни последици идват от лошо съчетан хардуер за захващане на роботи?
По време на високоскоростно движение на робота може да възникне хлабаво свързване, изместена позиция на захващане или случайно изпускане на палета. Много проекти за автоматизация страдат от кратко време на работа не поради грешки в контролера на робота, а поради несъвместим хардуер за свързване между фланеца на робота и носачите на детайла.
Как запазвате съществуващите работни процеси за ръчна настройка след добавяне на хардуер на робота?
Много ранни схеми за трансформация на автоматизация принуждават сервизите да избират напълно автоматичен режим и да изоставят удобната ръчна намеса. В реалното смесено производство на малки партиди операторите все още трябва ръчно да зареждат заготовки със специална форма, да инспектират полуготови части или да извършват спешно разглобяване на детайла.
Прилага ли се хардуер за превключване на края на робота само за напълно необслужвано масово производство?
Това е често срещано недоразумение. Той също така осигурява голяма стойност за полуавтоматизирани работилници с хибриден режим. Операторите могат да завършат сложна ръчна подготвителна работа офлайн, а роботите поемат отговорността за повтарящи се задачи за транспортиране на палети.
Функционални разлики
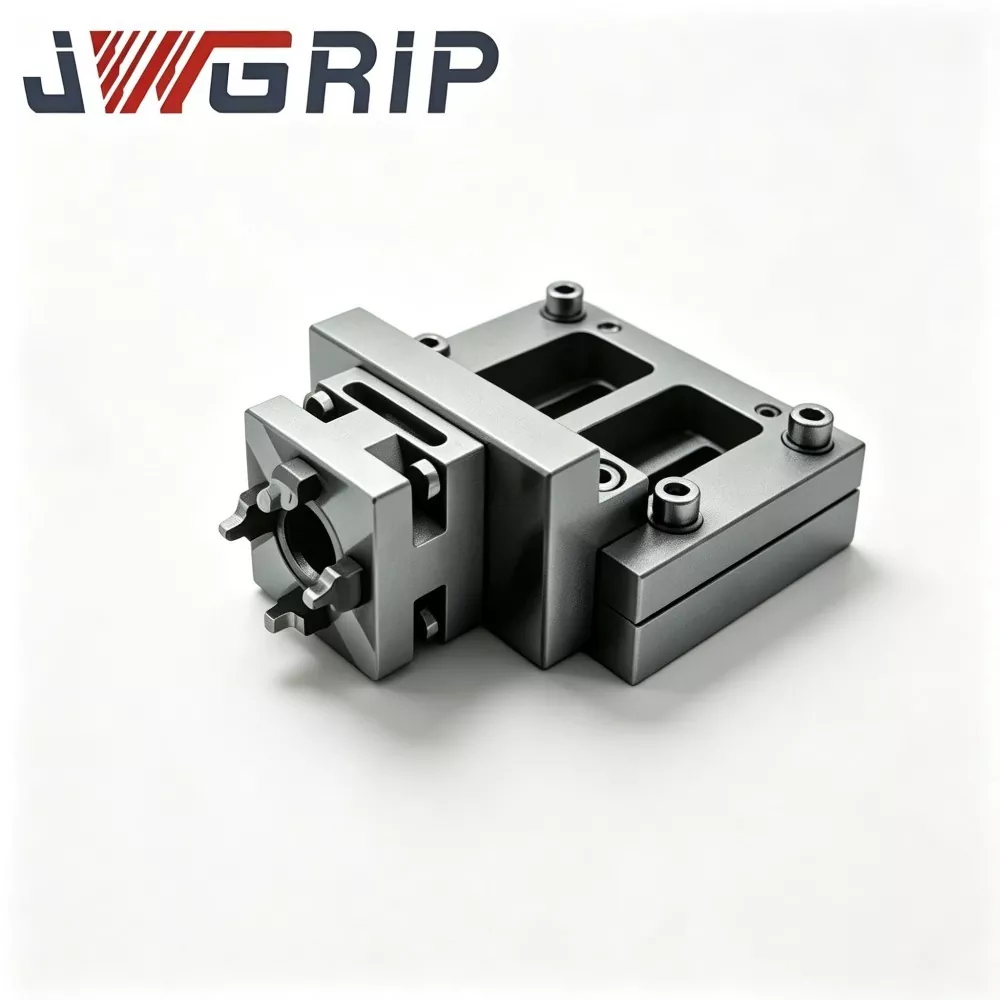
Съединител на таблата за захващане на робот за бърза смяна: Този междинен свързващ компонент установява стабилна механична връзка между модулите за захващане и целевите палети. Той абсорбира малки отклонения в позицията, генерирани от грешки в позиционирането на движението на робота, като избягва твърди щети от сблъсък между механични структури по време на цикли на високоскоростно прехвърляне.
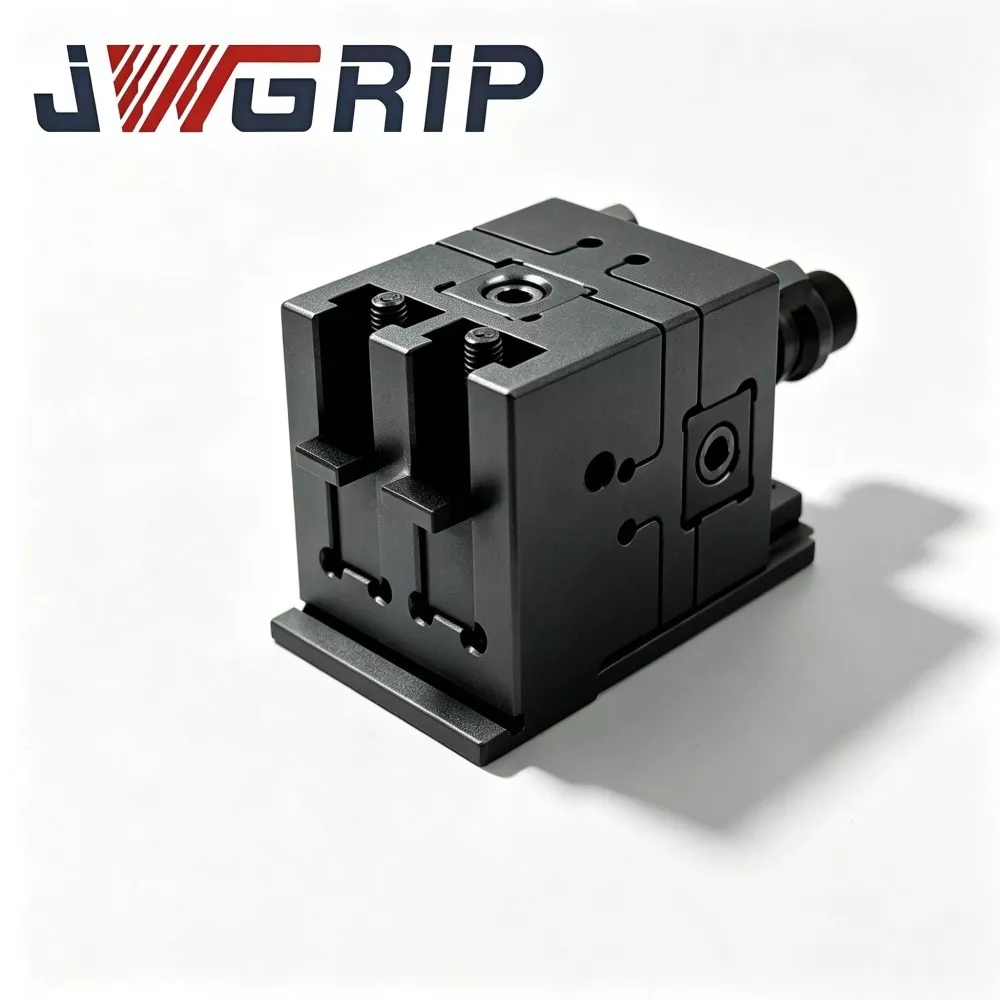
N160 Модул за бърза смяна на захващане на робот: Този модул, монтиран на сърцевината на фланеца, служи като базов модул, инсталиран директно на изходния фланец на робота. Той осигурява стандартизиран заключващ интерфейс за последващи захващащи ръце, позволявайки бърза смяна на различни крайни инструменти, без многократно модифициране на параметрите на програмата на робота.
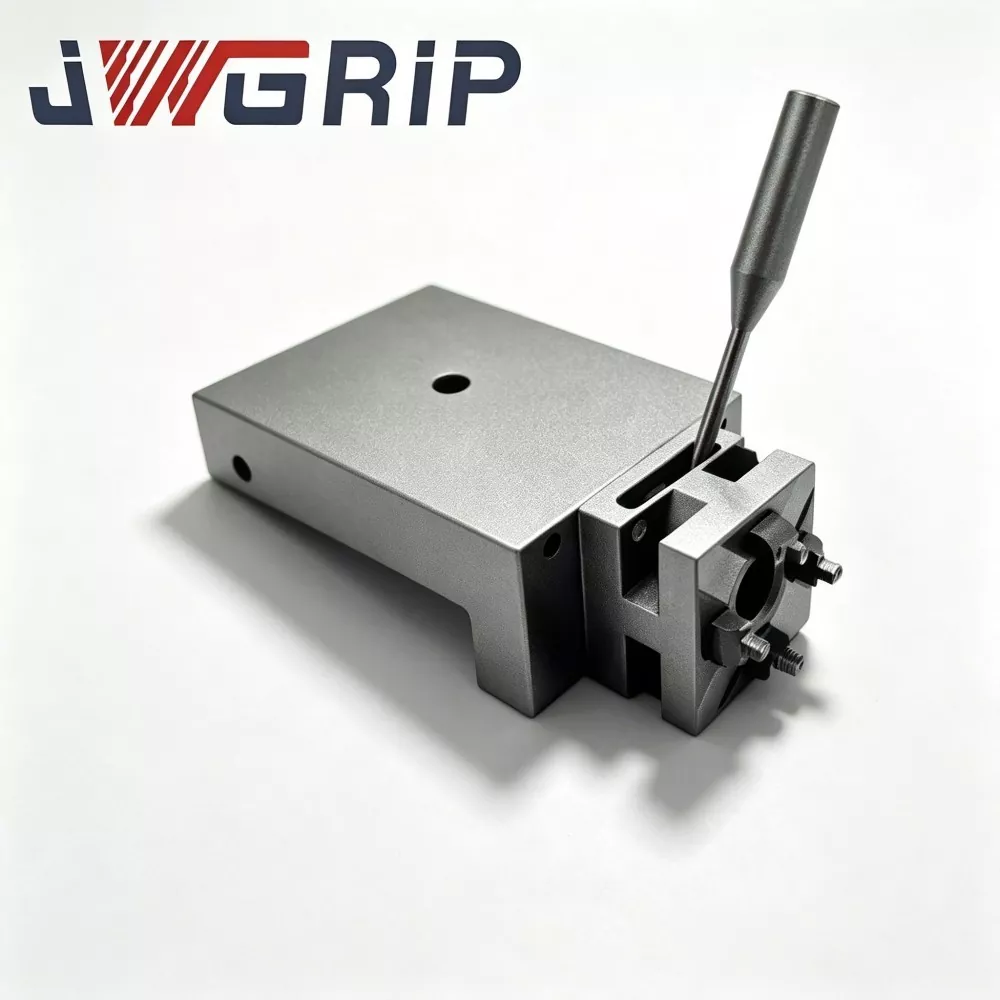
N160 Шарнирно свързващо рамо за робот с бърза смяна на ръкохватката: Подвижното изпълнително рамо, което контактува физически с външните контури на палета. Неговите структурни очертания са оптимизирани според геометрията на ръба на палета, осигурявайки стабилна сила на захващане като опаковане. Той предотвратява подхлъзване при ускорение и забавяне по време на движение на робота по траекторията.
Основни показатели за оценка
Как да се потвърди дали номиналният товар отговаря на действителните производствени изисквания?
Потребителите не могат просто да се позовават на данните за номиналното натоварване на рамото на робот. Те трябва да изчислят общото тегло, включително модула за захващане, свързващото рамо, палета, приспособлението и необработения детайл. Превишаването на композитното натоварване ще ускори механичното износване и ще предизвика скрити рискове от изпускане.
Why is repeat positioning accuracy of gripping action equally important as zero-point chuck accuracy?
Дори ако патронниците от страната на машината притежават прецизност на микронно ниво, ако роботът за захващане произвежда голямо отклонение на позицията по време на бране и поставяне на палети, цялостната точност на системата ще бъде значително намалена. Грешката при позициониране от страна на захващащото устройство ще бъде предадена на целия цикъл на захващане.
Какви фактори на околната среда трябва да се вземат предвид за хардуера от края на роботите?
Крайните изпълнители на роботите работят в периферните зони на машинния инструмент, пръскани от охлаждаща течност за рязане, метални стружки и маслена мъгла. Повърхностната обработка на хардуера и ефективността на уплътняването трябва да са устойчиви на корозия и засядане на стружки в подвижните позиции на фугите.
How to realize seamless docking with peripheral zero-point workholding hardware?
Какви предварителни условия са необходими за сътрудничество с UPC Zero Point Positioning Series?
Поддържайте последователни размери за захващане на външния контур за целевите палети. Геометрията на шарнирното рамо на връзката трябва да съответства на структурата на ръба на палета от серия UPC, така че роботите да могат да изпълняват стабилно действие за избиране на палети, съвместими с роботи.
Какви ползи носи съчетаването със серията палети Zero Point?
С адаптера за свързване на тави роботите могат да обработват и обикновени ръчно използвани палети. Магазините не трябва да сменят всички съществуващи палети, за да реализират полуавтоматизирана трансформация, защитавайки предишни инвестиции в хардуер.
Какви скрити рискове трябва да се избягват при работа в хибриден режим?
Предотвратете смесеното използване на палети с различни външни размери в една работна зона на робота. Различните размери на контурите ще доведат до неправилни позиции на захващане. Стриктно управление на класификацията на палети трябва да се извършва на място.
Хардуерни материали и характеристики на процеса
Основните структурни тела на модулите за захващане и свързващите рамена са изработени от високоякостна легирана стомана. Ключовите контактни и заключващи повърхности получават карбуризиращо охлаждане и прецизно шлайфане. Всеки завършен компонент преминава многократно циклично изпитване на умора при хващане и освобождаване преди изпращане. Структурната деформация е стриктно контролирана при номинални условия на пълно натоварване.
Размерите на фланцовите връзки следват основните стандарти за индустриален интерфейс на роботи. Позициите на ключовите инсталационни отвори поддържат взаимозаменяемост, намалявайки вторичната работа по модификация по време на монтажа на място.
Услугите за адаптиране по поръчка обхващат регулиране на хода на захващане, специални плочи за преобразуване на фланеца и повърхностна обработка против износване, за да пасват на нестандартни контури на палети и различни марки роботи.
Бележки за приложението
Компонентите за захващане от страната на робота понасят често въздействие върху ускорението и забавянето по време на всеки цикъл на движение. Натрупването на стърготини вътре в шарнирните съединения ще увеличи съпротивлението при движение и ще доведе до изместване при захващане. Периодичното почистване и смазване на ставите трябва да бъдат включени в ежедневните контролни списъци за поддръжка на оборудването. Непрекъснатата работа без рутинна поддръжка постепенно ще влоши стабилността на захващане, дори за добре проектирани компоненти за автоматизация.





- View as
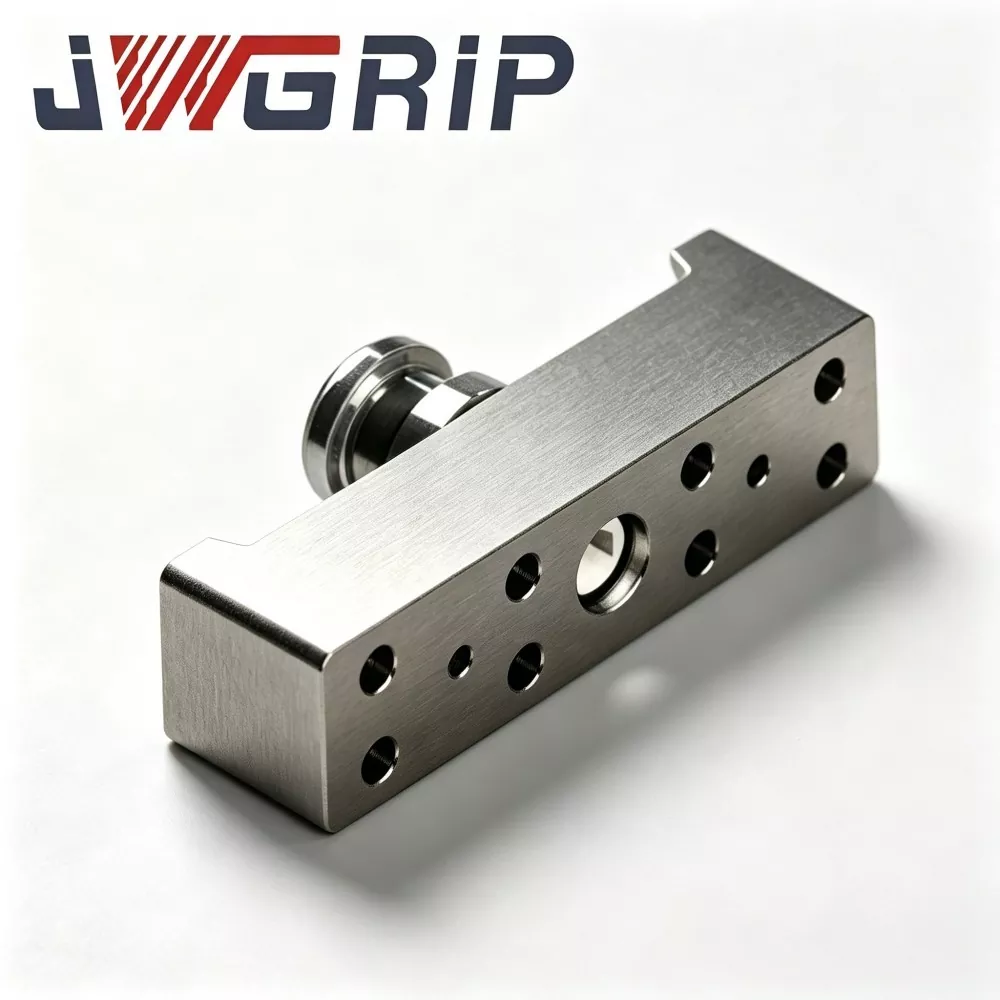
N160 шарнирно свързващо рамо за робот за бърза смяна
JWGRIP е професионален производител и доставчик на шарнирно свързващо рамо N160 за захващане на роботи за бърза смяна в Китай, предоставяйки директно фабрично обслужване със стандартни продукти, напълно налични, за подпомагане на глобалното внедряване на проекти за автоматизация и поддръжка на работилници. Това е високоефективен основен шарнирен люлеещ компонент за предаване на сила, специално проектиран за модули за бърза смяна на грайфери за роботи от серия N160. Той интегрира оптимизираната структура за предаване на сила и горещо кована интегрирана технология за формоване в единична функционална единица, служейки като ключова кинематична част, която преобразува линейната задвижваща сила на буталото в люлеещо се затягащо движение на захващащата челюст.
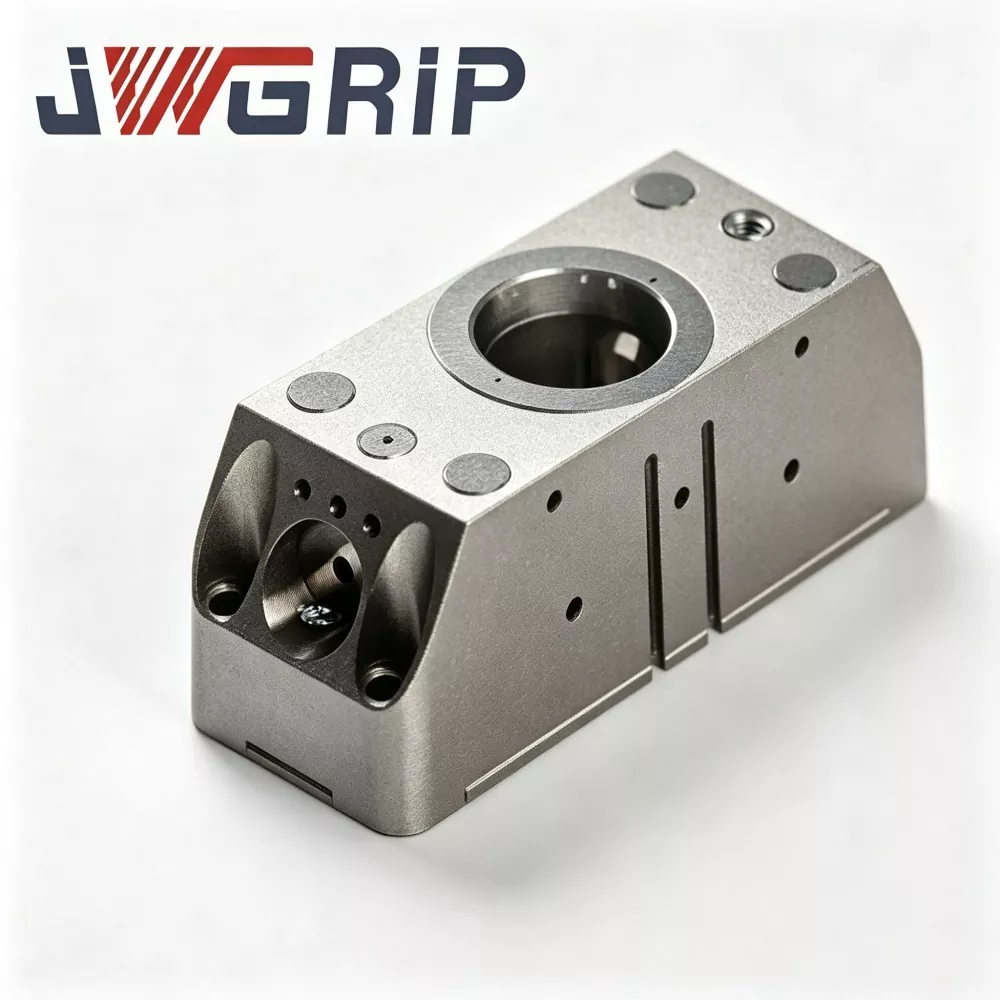
Модул за бърза смяна на захващане на робот N160
JWGRIP е професионален производител и доставчик на модул N160 Robot Quick Change Gripper Module в Китай, поддържайки доставката на групови поръчки и предоставяйки истинска фабрична цена за глобални партньори по проекти за автоматизация. Това е новомодернизирана интегрирана единица за изпълнение на края на ръката на робот, специално проектирана за модерни гъвкави безпилотни производствени линии. Иновативно интегриращ пневматичен паралелен захват и интерфейс за бърза смяна на робота в едно модулно тяло, той елиминира необходимостта от отделни дискове за бърза смяна и независим монтаж на захващане, като не изисква допълнителни многослойни свързващи фланци или преходни аксесоари.
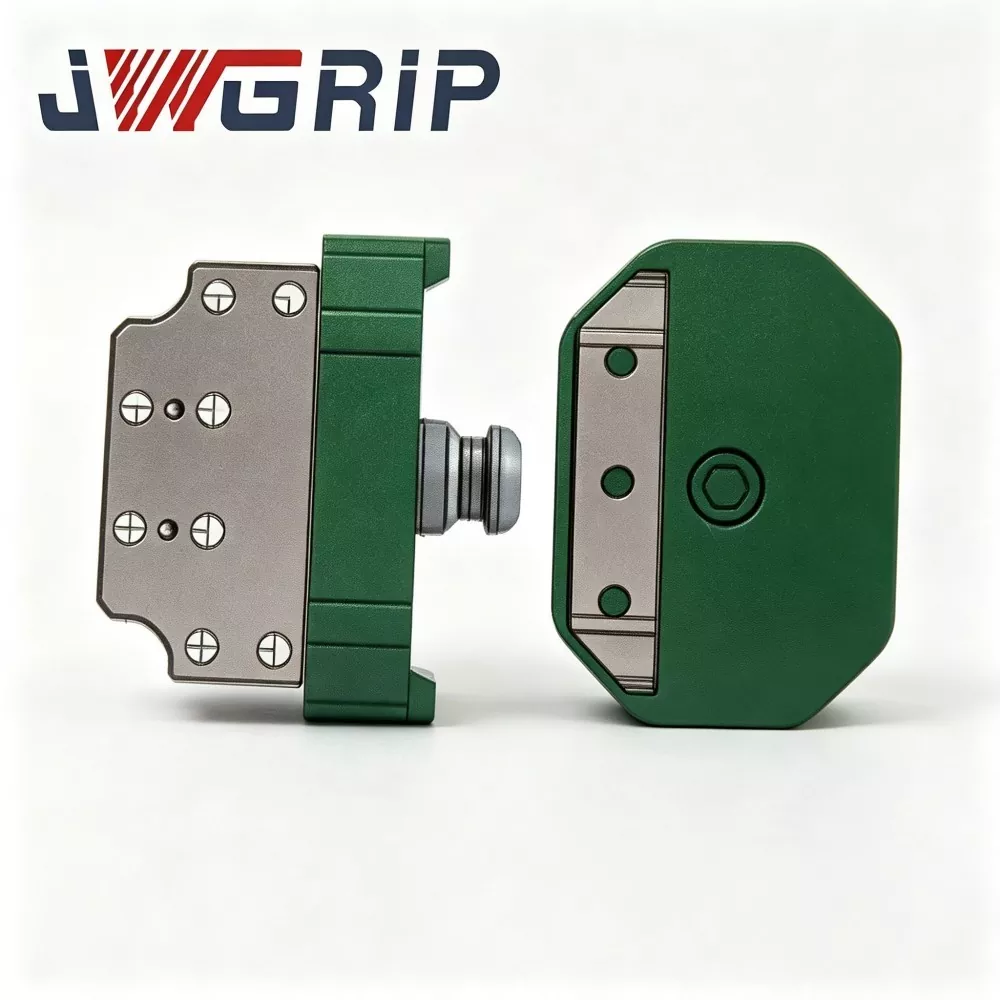
Съединител на таблата за захващане на робот за бърза смяна
JWGRIP е производител и доставчик на професионален съединител на тавата за бърза смяна на захващане на роботи в Китай. Това е усъвършенстван интегриран компонент за превключване на краен ефектор на робот, специално проектиран за гъвкави безпилотни автоматизирани производствени линии. Той интегрира структурна конфигурация от високоякостна легирана стомана и процес на прецизно шлайфане в единична единица, реализирайки напълно автоматично превключване на инструментите на робота без ръчна намеса по време на смяната на грайфери, тави и други крайни инструменти.
JWGRIP е професионален Серия захващащи устройства за бързо смяна на роботи производител и доставчик в Китай. Горещо ви приветстваме да продавате на едро висококачествени продукти на конкурентни цени от нашата фабрика.
Препоръки за новини