български
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






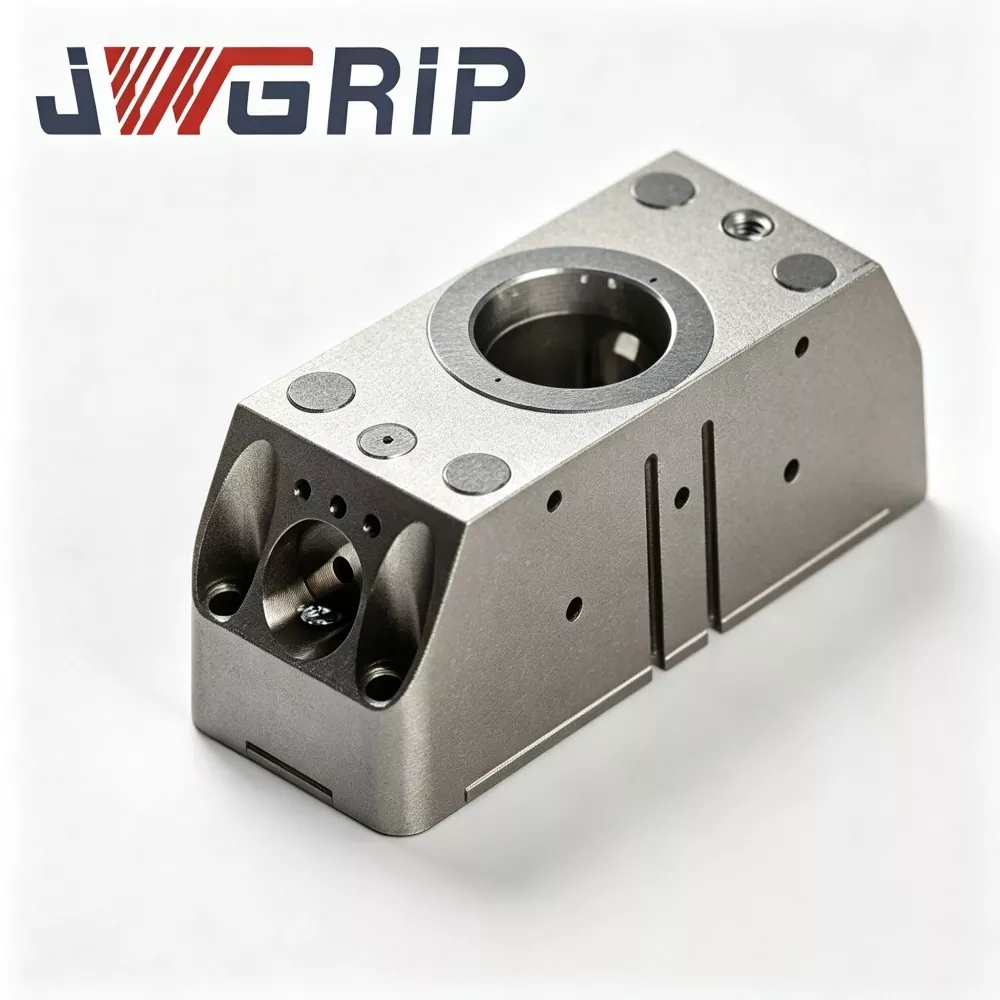
Модул за бърза смяна на захващане на робот N160
JWGRIP е професионален производител и доставчик на модул N160 Robot Quick Change Gripper Module в Китай, поддържайки доставката на групови поръчки и предоставяйки истинска фабрична цена за глобални партньори по проекти за автоматизация. Това е новомодернизирана интегрирана единица за изпълнение на края на ръката на робот, специално проектирана за модерни гъвкави безпилотни производствени линии. Иновативно интегриращ пневматичен паралелен захват и интерфейс за бърза смяна на робота в едно модулно тяло, той елиминира необходимостта от отделни дискове за бърза смяна и независим монтаж на захващане, като не изисква допълнителни многослойни свързващи фланци или преходни аксесоари.
Този високоефективен модул за захващане на роботи N160 с бърза смяна използва корпус от авиационна алуминиева сплав с висока якост и заключваща сърцевина от закалена легирана стомана, отличаваща се с изключителна издръжливост и стабилни механични характеристики. Изоставяйки традиционната разделена комбинирана структура, той ефективно намалява кумулативните грешки при позициониране, причинени от многослойна връзка и отклонение при сглобяване на място. Модулът е преминал милиони циклични тестове за умора и напълно отговаря на стандартите за механична безопасност на CE, поддържайки дългосрочна стабилна работа при сценарии на високочестотно циклично захващане и превключване.
Завършен с пълни вътрешни производствени процедури, включително инспекция на суровините, CNC прецизна обработка, вакуумна топлинна обработка, повърхностно закаляване и циклична проверка при пълно натоварване, всяка единица осигурява постоянно висококачествено представяне. Той е широко приложим за сглобяване на нови енергийни компоненти, обработка на малки автомобилни части, 3C прецизно захващане на детайли и сортиране на компоненти на домакински уреди. Поддържайки пробна покупка на единична единица и сътрудничество при поръчка на големи партиди, той е оборудван с пълни 2D/3D чертожни данни, насоки за инсталиране и дистанционна техническа поддръжка, което значително намалява натоварването на сглобяването и калибрирането на място и съкращава цикъла на обновяване на интелигентни гъвкави производствени линии за отделни производствени предприятия.
Обосновка на дизайна на интегрирания модул
С пренасочването на производството към режим на производство с много разновидности и малки партиди, по-автоматизираните производствени линии изискват един единствен индустриален робот, който да изпълнява множество задачи за захващане.
Традиционно системните интегратори купуват бързосменяем диск и пневматичен захващащ механизъм поотделно, сглобяват ги заедно на фланеца на робота по време на пускане в експлоатация.
Това решение носи много скрити проблеми:
1. Множеството свързващи фланци натрупват толеранси на размерите, влошавайки общата точност на позициониране при повторение.
2. Изложените външни въздушни тръби претърпяват щети от триене по време на чести цикли на смяна на инструменти.
3. Голямо количество работни часове се изразходват за сглобяване и калибриране на място.
Модулът N160 Robot Quick-Change Gripper е разработен за решаване на гореспоменатите практически болкови точки. JWGRIP интегрира заключващ механизъм за бърза смяна, канал за газова верига и паралелни захващащи челюсти в един компактен модул.
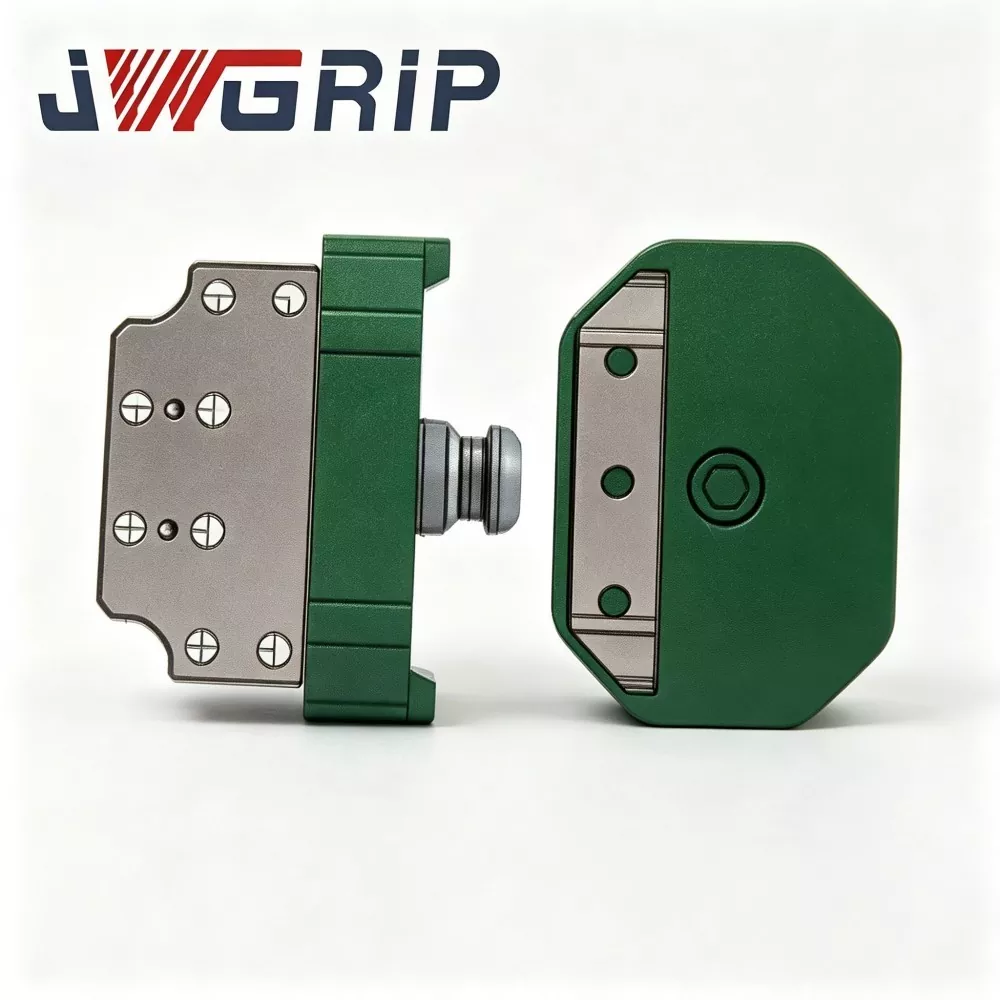
Целият комплект е разделен на:
① База от страната на робота (постоянно монтирана на фланеца на робота)
② Сменяем модул за захващане от страната на инструмента
След еднократно инсталиране на основата от страната на робота върху фланеца на робота, роботът може да завърши автоматичната смяна на инструмента чрез докинг на различни модули от страната на инструмента без повторно разглобяване на фланците на място.
Стандартният N160 модул за бърза смяна на захващане на роботи в наличност покрива множество степени на сила на захващане, които могат да съответстват на повечето масови индустриални роботи с шест оси и роботи за сътрудничество. За проекти със специални условия могат да се активират персонализирани и OEM услуги. Независимо дали пробна покупка на малки партиди или групова поръчка, клиентите могат да получат поддръжка на фабрична цена от нашия фабричен канал за директни доставки.
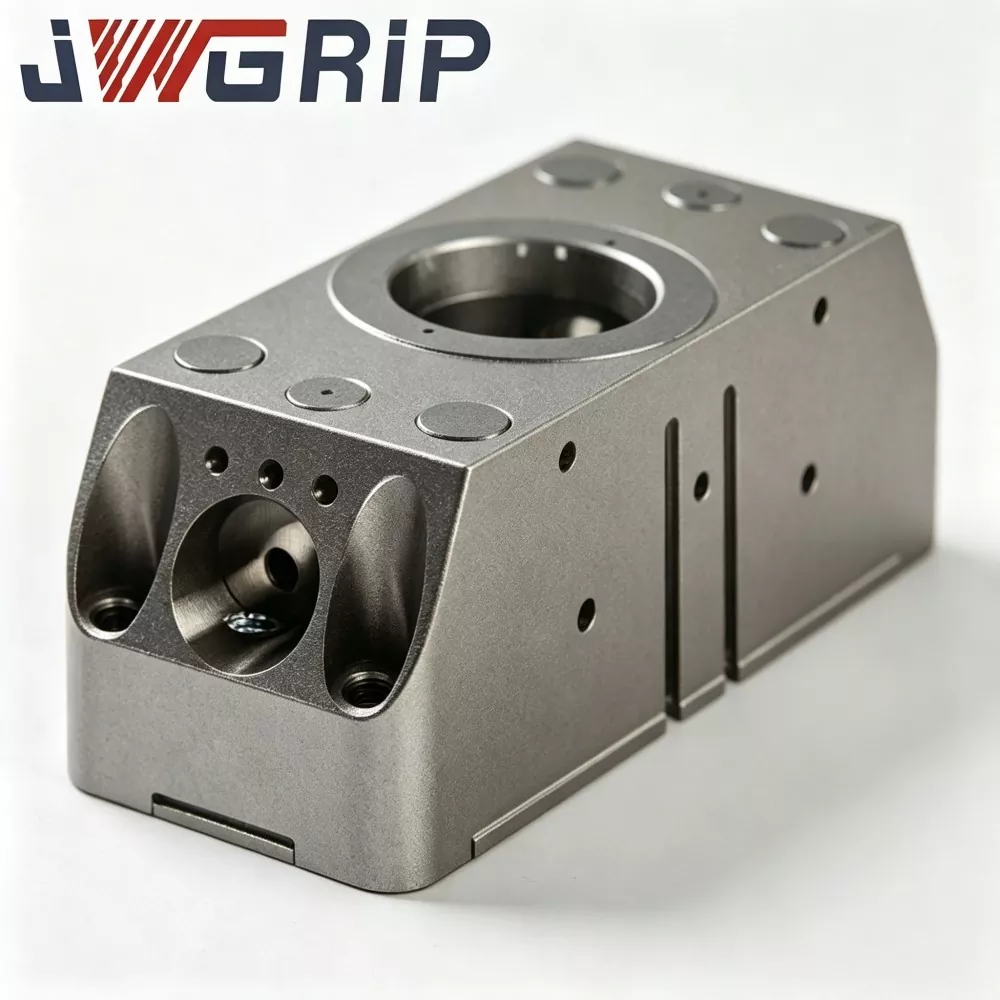
Дефиниция на продукта и основен състав
Модулът N160 Robot Quick-Change Gripper Module е интегриран краен изпълнителен механизъм на робот, който органично комбинира интерфейс за бърза смяна на робота и паралелен пневматичен грайфер. За разлика от отделните компоненти, които се нуждаят от вторично сглобяване на място на клиента, всеки N160 модул за бърза смяна на захващане на робот завършва сглобяването, отстраняването на грешки във въздушната верига и цикличния тест на производителността във фабриката на JWGRIP преди доставката.
Разбивка на основния състав:
1. Главна основа от страната на робота и трайно фиксирана към изходния фланец на робота. Той съдържа: - Пневматичен входен канал - Механично заключващ задвижващ възел - Вграден сензор за обратна връзка за състоянието
Този компонент остава монтиран на ръката на робота без често разглобяване.
2. Подчинен модул за захващане от страната на инструмента Взаимозаменяема работна единица, включително: - Заключваща съединителна предавка от сплав - Високопрецизни локализиращи отвори за щифтове - Вградени вътрешни газови канали - Челюсти за паралелен захващане
Множество комплекти модули от страна на инструмента с различни профили на челюстите, сила на захващане и ход могат да бъдат подготвени за различни детайли.
Работен поток:
Когато роботът се придвижи до станцията за полагане на инструменти, сгъстеният въздух задвижва механично заключващо зъбно колело вътре в основата от страната на робота, за да се зацепи с комплекта зъбни колела от страната на инструмента. - Високопрецизни локализиращи щифтове реализират позициониране с висока точност - Вътрешни газови канали пълна пневматична връзка за задвижване на грайфера - Сензорът подава сигнал за заключване-отключване в реално време обратно към контролера на робота, за да реализира контрол на блокировката за безопасност
Много производители на модули за бързо сменяеми захващащи роботи N160 доставят само отделни резервни части, оставяйки работата по сглобяването и контрола на толеранса на интеграторите. Нашият интегриран дизайн прехвърля повечето рискове, свързани със сглобяването, към вътрешнофабричните производствени връзки, намалявайки несигурността за проектите на крайните потребители.
Основна производителност и структурни характеристики
1. Интегрирана модулна структура за минимизиране на натрупването на толеранси
Модулът за усъвършенстван N160 робот за бърза смяна на захващане отменя междинния преходен фланец между бързосменяемия диск и захващащото устройство. Ключовите съвпадащи повърхности се обработват и калибрират във фабриката. Повторната точност на позициониране след докинг може да достигне ≤±0,010 mm, осигурявайки стабилна прецизност на захващане за високопрецизни сцени на сглобяване.
2. Вградено механично самозаключване и блокиране на електрически сигнал
Съобразете се с изискванията за механична безопасност на CE. Дори ако източникът на сгъстен въздух бъде прекъснат случайно в процеса на работа, механичните заключващи зъбци продължават да поддържат зацепено състояние, за да предотвратят изпускане на модула от страната на инструмента. Роботът може да изпълни инструкции за движение само след като получи "напълно заключен" сигнал за обратна връзка от сензора, реализирайки защита за безопасност за безпилотни работилници.
3. Вградено вътрешно оформление на газовата верига
Газовите канали са вградени в корпуса на модула вместо външни открити тръби. - Намалява риска от абразия на тръбопровода, причинен от честото движение на инструмента за смяна - Намалява вероятността от повреда от изтичане на въздух и разхлабване на ставите при дългосрочно циклично производство
4. Лесен за поддръжка модулен дизайн на износващи се части
Ключовите консумативи, включително уплътнителните пръстени, водещите плъзгащи блокове и втулките на фиксиращите щифтове, имат независим модулен дизайн. Когато извършват редовна поддръжка, потребителите сменят само местните износващи се части, без да отделят целия модул от фланеца на робота. Съкращава времето за престой при поддръжка на оборудването.
5. Широка гама съвместимост и гъвкава персонализирана поддръжка
Стандартният N160 модул за бърза смяна на захващане на роботи в наличност се адаптира към повечето масови индустриални роботи и роботи за сътрудничество. Когато сте изправени пред специална форма на челюстта, ултра-голям ход, специално оформление на монтажния отвор или изискване за антикорозия, може да се реализира персонализирано и OEM обслужване.
6. Стриктна фабрична проверка преди доставката
Като професионален доставчик на бързосменяем модул за захващане на робот N160, всеки завършен продукт трябва да премине през: откриване на сила на захващане, инспекция на херметичност, цикличен тест за заключване-отключване и отваряне-затваряне на захващане за хиляди пъти
Проверка на качеството
1. Входяща проверка на суровините
Изпитване на химичен състав и твърдост на пръти от алуминиева сплав и легирана стомана; отхвърлете неквалифицирана суровина.
2. CNC груба обработка и довършителна обработка
Процесен корпус, заключваща предавка, челюстна основа и локализиращи компоненти. Строг контрол на толерантността на размерите.
3. Вакуумна термична обработка и повърхностна обработка
Закаляване и темпериране на заключваща сърцевина от легирана стомана и фиксиращ щифт за по-висока твърдост и устойчивост на износване; корпус от твърдо анодизирана алуминиева сплав.
4. Прецизно шлайфане
За ключови базови повърхности и отвори за щифтове, гарантирайте грапавост на повърхността и толеранс на размерите.
5. Процедура на сглобяване
Сглобете заключващия модул, плъзгащите се направляващи части, уплътнителните пръстени и вградения сензор, завършете вътрешното оформление на газовата верига.
6. Предварителен тест на полуготовия продукт
Проверка на херметичността, калибриране на силата на захващане, отстраняване на грешки при действие и проверка на обратната връзка на сигнала.
7. Изпитване на умора при циклично натоварване
Всеки завършен N160 робот бързосменяем модул за захващане изпълнява хиляди цикли на заключване-отключване и отваряне-затваряне на захващане при симулирано работно натоварване. Неуспешните продукти ще бъдат преработени.
8. Окончателна проверка, маркиране със сериен номер и складиране
Квалифицираните продукти се превръщат в N160 роботизиран бързосменяем модул за захващане на склад.
Сценарии за многоотраслови приложения
1. Сглобяване на нов енергиен компонент
Подреждане на батерийни клетки, работа с модули, сглобяване на конектори. Интегрираният дизайн на модула избягва натрупването на толеранс, осигурявайки прецизна позиция за захващане за компоненти с нова енергия с висока стойност.
2. Боравене с малки автомобилни части
Малки компоненти на двигателя, крепежни елементи, пластмасови интериорни части. Бързата автоматична смяна на инструменти поддържа смесени производствени линии за сглобяване на автомобили.
3. 3C прецизно захващане на детайла
Компоненти за мобилни телефони, черупки за преносими компютри, електронни конектори. ≤±0,010 mm точност на повторно позициониране отговаря на изискванията за високо прецизен 3C монтаж.
4. Сортиране на компоненти от домакински уреди
Пластмасови кори, метални конзоли, компоненти за мотори. Множество модули от страната на инструмента с различни профили на челюстите се адаптират към различни геометрии на частите на домакинските уреди.
5. Общи гъвкави станции за автоматизация
Производствени линии с множество разновидности на малки партиди, изискващи един робот да обработва множество видове части. Предварително сглобеният интегриран модул значително съкращава цикъла на пускане в експлоатация на станцията.
Ключови точки за инсталиране и пускане в експлоатация
1. Монтирайте главната основа от страната на робота върху фланеца на робота; затегнете монтажните болтове, като стриктно следвате стойностите на въртящия момент, посочени в официалната документация. Избягвайте затягане с прекомерен въртящ момент, което може да причини микродеформация на основата на тялото.
2. Подгответе опорна станция за инструменти за поставяне на неактивни модули за захващане от страната на инструмента. Гарантирайте точността на позициониране на опората за инструмента, за да поддържате стабилно автоматично скачване.
3. Пълна връзка с пневматична верига за основа от страната на робота; монтирайте блока за регулатор на налягането на въздушния филтър в предния край на входа за сгъстен въздух. Стабилизирайте работното налягане на въздуха в рамките на 0,5-0,7 MPa.
4. Свържете сензорния сигнален кабел към IO-порта на PLC робот; проверка на логиката на сигнала за обратна връзка на състоянието на заключване; конфигурирайте логиката за блокиране на движението на робота: роботът не трябва да извършва високоскоростно движение, освен ако не бъде получен сигнал „напълно заключен“.
5. Първо изпълнете ръчна симулация на докинг в режим на джогинг преди производство с автоматичен цикъл. Проверете плавността на скачването, херметичността и коректността на обратната връзка на сигнала. Елиминирайте рисковете от механична намеса.
6. Компилиране на подпрограми за смяна на инструменти за роботизирана програма; дефинирайте разстоянието за безопасно приближаване и параметрите на скоростта на скачване. Избягвайте високоскоростен твърд сблъсък между главна база и подчинен модул.
Снабдяване и оценка на проекти
Основна стойност на JWGRIP N160 робот модул за бърза смяна на захващане:
① Интегриран дизайн с едно тяло, обединяващ интерфейс за бърза смяна и паралелен захващащ елемент, елиминиращ натрупването на толеранс на междинния фланец
② ≤±0,010 mm точност при повторно позициониране
③ Механичен самозаключващ се + механизъм за двойна безопасност с електрически сигнал, CE-съвместим
④ Вградено вътрешно оформление на газовата верига, като се избягва външната абразия на тръбата
⑤ Модулни сменяеми износващи се части, ниски разходи за поддръжка
⑥ Продуктова матрица със сила на много захващане, съвместима с масовите индустриални и колаборативни роботи
⑦ Вътрешно производство на пълен процес, стриктна циклична проверка преди доставка
Той решава ключови затруднения в автоматизираните станции:
Кумулативен толеранс от разделен бързосменяем диск + грайфер
Дълго време за сглобяване и калибриране на място
Абразия на външна въздушна тръба и повреда поради изтичане на въздух
Риск за безопасността от падане на инструмента при загуба на подаване на въздух
Високи разходи за поддръжка от немодулни износващи се части
Напомняния за оценка на проекта:
1. Потвърдете действителния размер на фланеца на робота и необходимото номинално натоварване (вземете под внимание динамичното натоварване при удар, а не само статичното тегло на захващащото устройство + детайла). Запазете адекватен марж на безопасност.
2. Изяснете изискванията за степента на сила на захващане, хода на отваряне на челюстта и профила на челюстта за целевите детайли.
3. Проверете качеството на източника на сгъстен въздух в цеха и стабилността на налягането; препоръчайте комбинация от въздушен филтър и регулатор на налягането, ако налягането се колебае сериозно.
4. Потвърдете условието за IO-ресурс на робот-PLC за получаване на сигнал за състояние на заключване. JWGRIP предоставя безплатна документация за електрически интерфейс.
5. Стандартно заредените версии реализират бърза доставка; приемете персонализирана / OEM услуга за изисквания за специален фланец, специално уплътнение (надграждане на IP), специален профил на челюстта или свръхголям ход.
ЧЗВ
Въпрос 1: Може ли N160 модулът за бърза смяна на захващащия робот да реализира напълно автоматична смяна на инструменти без ръчно разглобяване на болтовете?
да Модулът N160 за бърза смяна на захващане на робота реагира на пневматичен контролен сигнал от системата на робота и автоматично завършва заключването-отключването. Логиката за смяна на инструменти може да бъде интегрирана в програмата на робота. Стелажът за съхранение на инструменти за поставяне на празни модули от страната на инструмента трябва да се подготви на място.
Въпрос 2: Имам ли нужда от широкомащабно повторно калибриране на координатите всеки път, когато сменям модулите от страна на инструмента?
При правилни условия на монтаж повторете точността на позициониране ≤±0,010 mm. Не е необходимо широкомащабно повторно калибриране; малка фина настройка може да бъде завършена по време на първоначалното пускане в експлоатация.
Въпрос 3: Фланецът на моя робот е нестандартен, мога ли да използвам модул за бърза смяна на захващане на робот N160?
N160 Модул за бърза смяна на захващане на роботи Налични модели пасват на стандартни фланци на роботи. За нестандартен интерфейс персонализираната и OEM услуга може да промени монтажния фланец според чертежите на клиента.
Q4: Какво се случва, ако подаването на въздух прекъсне случайно при движение на робота?
Вградена е механична самозаключваща се конструкция. Дори сгъстеният въздух изчезва, заключващите зъби продължават да се зацепват, за да предотвратят изпускане на модула от страната на инструмента. Действието за отключване може да се задейства само когато сигналът за отключване и валидното въздушно налягане съществуват едновременно.
Q5: Какъв цикъл на поддръжка трябва да следвам за N160 модул за бърза смяна на захващане на робот?
При 24-часово непрекъснато производство проверявайте консумативите на всеки 250 000 цикъла, почиствайте базовата повърхност и добавяйте грес против износване. Съкратете интервала на поддръжка за цех със силно прах.
В6: Може ли N160 модулът за бърза смяна на захващане на робот да работи в работилница, податлива на пръски?
Стандартната версия достига степен IP53, подходяща за обикновен сервиз. За предразположена към пръски, висока влажност и леко корозивна среда, изберете персонализиран N160 модул за бърза смяна на захващане на робот с подобрено уплътнение и антикорозионна обработка.
Изпратете запитване
Информация за контакт
-
Адрес
No. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, провинция Guangdong, Китай
-
Тел
-
електронна поща
Добре дошли да изпратите запитване до JWGRIP. Нашият професионален технически и търговски екип ще осигури безплатен избор на приспособления, персонализиран дизайн на решение и точна оферта.
Препоръки за новини